

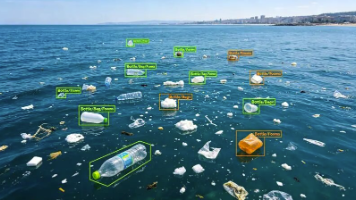
每年有超过800万吨塑料垃圾流入海洋,相当于每分钟就有一卡车塑料被倒入大海。海漂垃圾(Marine Floating Debris)不仅破坏海岸带景观、影响亲海体验,更威胁海洋生态和渔业安全。但一个更现实的问题是:垃圾在哪儿?有多少?什么类型?漂向哪里?——这三个问题长期依赖人工巡查回答,而人工巡查效率低、覆盖范围有限、成本高、风险大,存在"发现难、追踪难、处置慢"三大痛点。
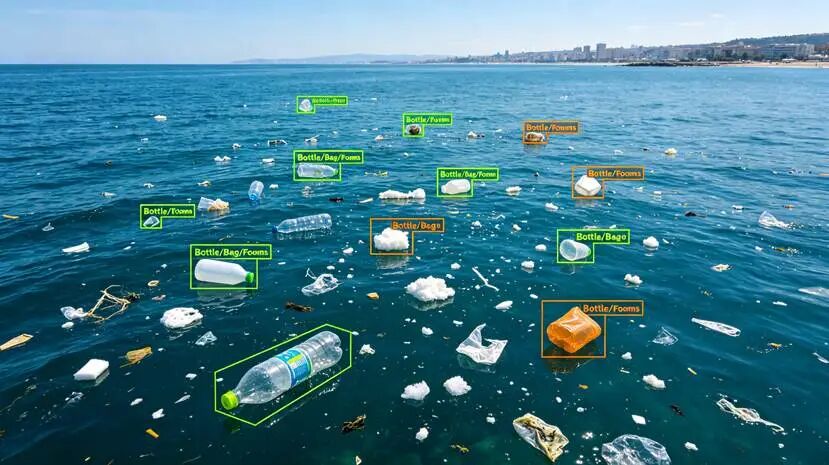
过去五年,随着深度学习目标检测技术的成熟,海漂垃圾智能识别算法迅速从实验室走向真实海岸线:岸边监控探头24小时巡航、无人机航拍大范围普查、卫星遥感宏观监测、清洁船自动打捞——一条"图像采集→AI识别→轨迹预测→清理调度"的完整技术链条正在全国沿海城市落地。本文将从背景痛点、技术路线、主流算法、系统架构、数据集、部署实战、工程挑战、应用案例等维度,系统拆解海漂垃圾智能识别算法的技术实现与落地实践。
一、为什么需要AI识别海漂垃圾
海漂垃圾治理的困境在于"量太大、范围太广、变化太快"。以珠江口为例,受季风、洋流和潮汐影响,外源性输入垃圾极易堆积于码头、岸线拐角海域及内湾,呈现"雨季多旱季少"的特点。传统治理手段的局限十分明显:人工巡岸只能靠人眼观察,视角有限;定期无人机航拍依赖人工判读影像,效率低下;卫星影像解读需要专业人员,无法常态化。
AI识别的价值在于把"人眼查找"转变为"算法识别":固定摄像头可以7x24小时不间断监控重点岸段,自动识别垃圾种类、堆积情况、覆盖率,在系统界面实时标识、区分,并将信息反馈至责任单位处置;无人机搭载AI识别引擎,一次航拍即可在数小时内完成数十公里海岸线的垃圾普查,自动生成结构化的"垃圾分布数据库";卫星遥感则能从宏观层面掌握大范围海漂垃圾的分布格局和漂移趋势。
|
对比维度 |
人工巡查 |
传统无人机判读 |
AI智能识别 |
|
监测频率 |
定期人工巡岸,间隔数天 |
按计划飞行,人工判读滞后 |
摄像头7x24小时实时,无人机随需航拍 |
|
覆盖范围 |
人眼可见范围,受地形限制 |
航线范围,受电池和天气限制 |
探头覆盖重点岸段+无人机大范围+卫星宏观 |
|
识别能力 |
凭经验判断,主观差异大 |
人眼判读影像,易疲劳漏检 |
算法自动识别种类/数量/堆积/覆盖率 |
|
成本效率 |
人力成本高、效率低 |
飞行+人工判读成本高 |
一次投入长期运行,自动化出报告 |
|
数据价值 |
口头记录,难沉淀 |
影像存档,难结构化 |
自动生成结构化垃圾分布数据库,可追溯可分析 |
二、技术路线:三种传感器视角与两类算法范式
2.1 三种数据采集视角
海漂垃圾识别系统的数据来源决定了算法设计的核心约束,目前主流系统围绕三种传感器视角构建:
|
采集方式 |
典型设备 |
图像特征 |
适用场景 |
|
岸边固定摄像头 |
4G/5G网络高清球机、仿生复眼相机 |
固定视角、近景清晰、光照变化大(逆光/夜间)、波浪反光干扰 |
重点岸段、码头、入海口24小时值守,实时报警 |
|
无人机航拍 |
多旋翼无人机+高分辨率相机 |
俯视视角、4-10cm分辨率、单图覆盖广、小目标密集 |
大范围岸线普查、礁石区/潮间带盲区、赛事保障、汛后监测 |
|
卫星遥感 |
Sentinel-2等多光谱卫星 |
多光谱波段、10m级分辨率、宏观覆盖、云层遮挡限制 |
宏观分布格局、漂移趋势、长期动态监测 |
|
船载/水面无人船 |
清洁船摄像头、ASV无人船 |
平视近景、目标近大、晃动明显 |
自动打捞作业、实时追踪、近距定位 |
2.2 两类算法范式
①目标检测范式(Detection):用边界框(Bounding Box)定位并分类每个垃圾目标,回答"哪里有垃圾、是什么垃圾"。代表算法是YOLO系列(YOLOv5/v7/v8/v9/v10/v11等)与Faster R-CNN。这是海漂垃圾识别的主流范式——检测框直接对应"数量+类别+位置",数据标注成本相对可控,实时性满足摄像头和无人机视频流需求。
②实例分割范式(Segmentation):在像素级分割出每个垃圾实例的精确轮廓,回答"垃圾占了多大面积、边界在哪儿"。代表算法是Mask R-CNN。分割掩码能更精确计算垃圾覆盖率、堆积密度,对清理路径规划和清运量评估价值更高,但标注成本显著更高,推理也更重。
实际工程中,两种范式经常组合:检测负责实时巡检和快速报警,分割负责精细评估和路径规划。此外,针对"垃圾漂向哪里"的问题,还需要多目标追踪(MOT)算法——在视频帧间关联同一垃圾实例,输出其运动轨迹,进而预测漂移方向和最佳拦截点。
三、主流算法方案:从YOLO到改进型检测器
3.1 YOLO系列:实时检测的主力军
YOLO(You Only Look Once)系列凭借单阶段检测的实时性优势,成为海漂垃圾检测落地最广泛的算法族。一项针对水面漂浮垃圾的对比研究评估了YOLOv5、YOLOv7、YOLOv8、YOLOv9、YOLOv10、YOLOv11六代模型在五种垃圾类别(易拉罐、泡沫、塑料袋、塑料瓶、杂物)上的检测与分类表现,验证了YOLO家族在重叠目标识别上的能力演进。在实际工程项目中,YOLOv8是当前使用最普遍的主力模型,支持P5 640和P6 1280分辨率检测网络,并提供基于YOLACT的实例分割模型;YOLOv10/YOLOv11等新版本通过无NMS设计、注意力机制等改进进一步提升精度与速度。
无人机视角下的海漂垃圾检测系统通常采用"YOLO系列深度学习模型+可视化交互界面"的端到端方案,支持YOLOv8、YOLOv10、YOLOv26等三代模型即插即用,具备实时视频流检测、批量图像处理、模型对比分析等功能,在复杂海洋背景下对各类漂浮垃圾实现较高平均检测精度。
3.2 改进型算法:解决海面场景的三大难题
真实海面场景远比赛道数据集复杂,主流改进方向围绕三个核心难题:
①小目标密集问题:远处垃圾在画面中仅占几个像素,特征信息少。改进方向包括:引入自校准卷积,采用分组卷积进行多尺度特征提取,通过下采样扩大感受野;在特征融合模块中增强多尺度特征融合能力;采用边界框高斯建模,提出归一化Wasserstein距离度量(NWD)替代对小目标敏感的CIoU损失——改进后的YOLOv5-Byte算法在漂浮垃圾数据集上IDF1提高11.5%、MOTA提高8.7%、身份切换次数下降7次,实现水面多个小目标的准确追踪。
②背景干扰问题:海浪泡沫、反光、水草、船舶尾迹等与垃圾外观相似,容易误检。改进方向包括:在检测头中集成高效多尺度注意力机制(EMA),通过跨维度特征融合优化空间与通道注意力,有效抑制背景噪声并聚焦关键区域;引入平衡因子调节CIoU与NWD在损失函数中的贡献度,调节检测器对小目标的敏感度。
③水下/退化场景问题:水下视角存在颜色失真、低可见度、遮挡等挑战。改进方向包括:提出UADet自适应检测器,集成水下退化感知特征调制(UDFM)与可见性感知边界分布细化(VBDR),从图像级退化线索调制多尺度特征;针对水下光线昏暗、分辨率偏低、小目标密集问题改进YOLOv8特征融合结构。改进型YOLOv11网络在TrashCan水下垃圾数据集上[email protected]达到81.54%,显著优于基线模型,且模型仅5.2M参数,兼顾精度与轻量化。
3.3 经典双阶段与实例分割
Mask R-CNN(ResNet-50-FPN骨干)是近海漂浮垃圾识别与清理路径规划系统的代表性方案:基于Roboflow海洋垃圾数据集(11类目标、10000张图像、56272个标注实例)实现目标检测与实例区域分割,并将清理路径建模为非闭合旅行商问题(TSP)求解最优清理顺序。对比研究也表明,在TrashCan与DeepTrash等水下数据集上,Faster R-CNN、SSD、YOLOv8、YOLOv9各有优劣,YOLOv9c在3类数据集上mAP表现最佳,而双阶段检测器在小目标精度上仍有价值——选型需结合实时性与精度需求权衡。
四、系统架构:从数据采集到清理调度的三层闭环
一个完整可落地的海漂垃圾智能识别系统,通常采用"数据采集层→智能算法层→应用决策层"三层架构,形成"监测→识别→预测→处置"的业务闭环。
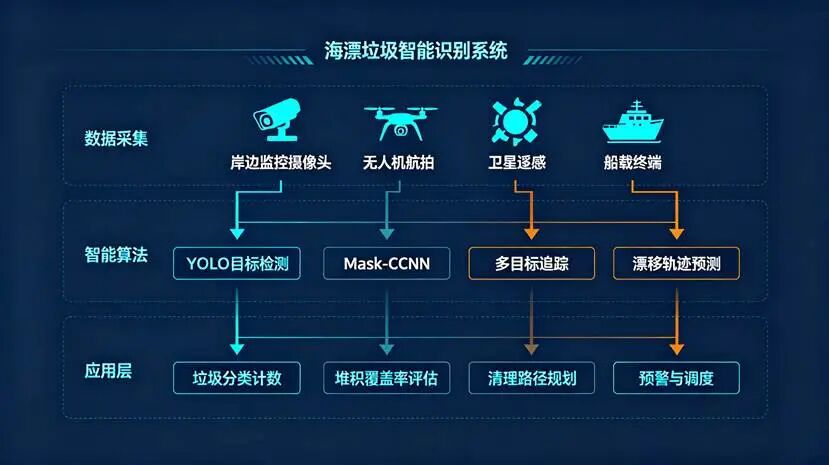
海漂垃圾智能识别系统三层架构图:数据采集层(岸边监控摄像头/无人机航拍/卫星遥感/船舶巡航)→智能算法层(YOLO目标检测/Mask R-CNN实例分割/多目标追踪/漂移轨迹预测)→应用层(垃圾分类计数/堆积覆盖率评估/清理路径规划/预警与调度)
|
层级 |
核心组件 |
关键能力 |
代表技术/方案 |
|
数据采集层 |
固定监控探头、无人机、卫星、船载终端 |
7x24小时值守、大范围普查、宏观监测、作业近距感知 |
4G/5G球机360度巡航、仿生复眼相机、多光谱卫星 |
|
智能算法层 |
目标检测、实例分割、多目标追踪、轨迹预测 |
垃圾识别分类、像素级面积估算、帧间关联追踪、漂移轨迹预测 |
YOLO系列、Mask R-CNN、ByteTrack等MOT算法、流场+AI混合模型 |
|
应用决策层 |
数据中台、可视化大屏、预警处置平台 |
分类计数、覆盖率评估、清理路径规划、工单调度、考核评价 |
"生态云"系统、智慧海洋平台、清理船调度系统 |
以福建"生态云"系统的厦门实践为例:九龙江入海口部署3个视频摄像头24小时采集水面影像,利用图片识别技术精准定位垃圾并自动截屏记录入系统;AI算法进一步预测垃圾漂浮轨迹和最佳拦截点,次日保洁船即可按预测点位精准拦截。这套"探头采集→AI识别→轨迹预测→拦截调度"的链路,正是三层架构的典型落地形态。
五、公开数据集:算法训练的地基
数据是海漂垃圾识别算法的基础。经过多年积累,学术界与产业界已沉淀出覆盖多种视角的公开数据集,为模型训练与评测提供了标准化基准:
|
数据集 |
视角/来源 |
规模 |
特点 |
|
Roboflow海洋垃圾数据集 |
混合视角 |
11类目标、10000张图像、56272个标注实例 |
Mask R-CNN等实例分割训练的常用基准 |
|
TrashCan 1.0 |
水下(JAMSTEC深海影像库) |
7212张已标注水下图像 |
水下垃圾检测经典基准,含3类/27类版本 |
|
FloatingWaste航拍数据集 |
无人机航拍 |
6589张图像、51840个标注 |
不同海洋条件下多种类型漂浮垃圾 |
|
TU Delft Green Village |
河道相机+手机拍摄 |
9473张标注图像 |
宏观塑料与各类垃圾,评估泛化能力 |
|
MARIDA |
Sentinel-2卫星遥感 |
多光谱海洋影像 |
海洋碎片遥感检测基准,语义分割标注 |
|
pLitterFloat |
湄公河河面 |
RGB图像+COCO格式标注 |
漂浮塑料垃圾,河面视角 |
|
CANSURF |
水面无人船(ASV)视角 |
罐类漂浮物视频数据集 |
面向检测与追踪的ASV视角基准,验证了领域差距:通用模型F1仅0.07,专用数据训练后提升约12倍 |
值得注意的是数据集选择的"领域差距"问题:CANSURF研究显示,用通用图像训练的YOLOv11s在真实水面罐类检测上F1-score仅0.07,而在专用数据上训练的模型性能提升约12倍——这提醒工程团队:海漂垃圾模型必须用贴近真实部署场景的数据训练,通用模型直接上线往往表现不佳。产业实践中,深圳宝安区海洋垃圾智能AI监控系统"依托精准学习算法,导入各类海洋生态环境情况、垃圾照片、视频等数据"进行训练,正是这一原则的落地。
六、部署实战:三类部署场景与算法流水线
6.1 岸边摄像头实时监控方案
适用于重点岸段、码头、入海口的7x24小时值守。硬件上部署4G/5G高清球机(支持360度巡航拍摄),海边高湿、大风、高盐雾环境对设备防护提出要求,可选用仿生复眼AI视觉技术实现广视角、低失真、大景深监测。算法侧以YOLOv8等轻量检测器为核心,部署在边缘计算盒子或服务器上:视频流拉流→抽帧(可按帧率或按时间间隔)→目标检测→结果叠加→报警推送,端到端时延控制在秒级以内。系统自动识别海洋垃圾种类、堆积情况、覆盖率,在界面实时标识、区分,并将信息反馈至责任单位。
6.2 无人机航拍普查方案
适用于大范围岸线普查、礁石区与潮间带盲区监测、大型活动保障。华南环境科学研究所的实践极具参考价值:无人机航拍采集4厘米分辨率影像,搭载AI智能识别引擎(改进型YOLO目标检测算法),快速准确分类框定垃圾范围,自动生成结构化"垃圾分布数据库"——赛事保障期间对4个承办城市60公里海岸线开展汛后航拍监测,系统仅用两小时便完成垃圾精准识别与定位。流程为:航线规划→航拍采集→图像拼接(正射影像)→分块检测→结果地理化标注→生成分布报告。
6.3 算法处理流水线
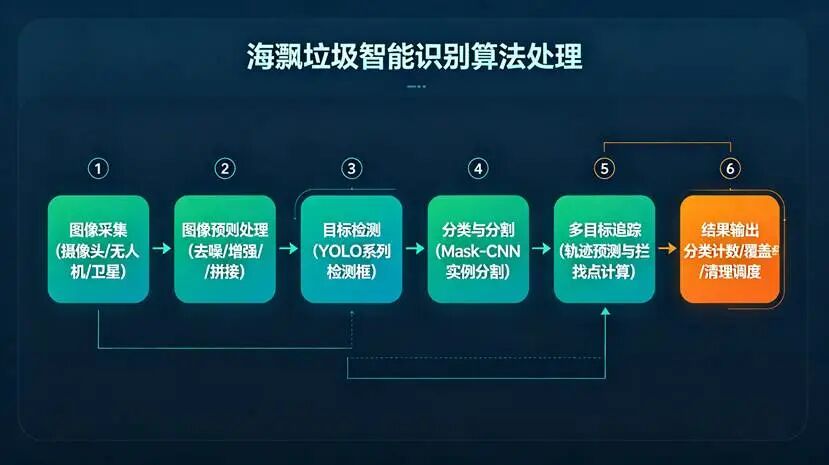
海漂垃圾智能识别算法处理流水线流程图:①图像采集(摄像头/无人机实时监控)→②图像预处理(去噪/增强/归一化)→③目标检测(YOLO系列检测器)→④分类与分割(Mask R-CNN实例分割)→⑤多目标轨迹(轨迹跟踪与状态分析)→⑥结果输出(分类统计/报警/存储)
标准算法流水线包含六个环节:①图像采集(摄像头/无人机/卫星获取原始影像);②图像预处理(去噪、对比度增强、几何校正、归一化,抑制海面反光与雾霾影响);③目标检测(YOLO系列检测器输出候选框与类别);④分类与分割(精细分类,必要时用Mask R-CNN输出实例掩码计算面积);⑤多目标追踪(跨帧关联同一目标,输出轨迹与状态,如静止堆积/缓慢漂移/快速移动);⑥结果输出(分类统计、覆盖率计算、报警推送、数据存储与可视化)。
七、工程化关键:从"识别"到"处置"的最后一公里
识别只是第一步,海漂垃圾治理的完整闭环还需要三个工程化能力:
①漂移轨迹预测与拦截点计算:基于识别出的垃圾位置,结合潮汐、洋流、风向等水动力数据,用流场模型+AI混合方法预测垃圾未来数小时的漂移轨迹,计算最佳拦截点。厦门"生态云"系统的实践已验证这一链路:AI预测漂浮轨迹和最佳拦截点后,保洁船次日精准拦截。
②清理路径规划:将识别出的垃圾聚集点作为任务点,把清理路径建模为非闭合旅行商问题(TSP),求解最优航行/巡检顺序,最大化单趟清理效率。这是清洁船自主打捞的核心调度算法。
③闭环考核与数据沉淀:系统自动记录"发现→清理→复核"全流程,识别结果与清理前后对比自动生成考核数据。莆田"智慧清海"实践引入AI识别自动完成垃圾识别、定位与清理复核,通过自动化复核机制验证清理效果,形成管理闭环。
这三个能力的共性要求是:识别结果必须地理化、结构化、可追溯——检测框要能映射到经纬度,统计报表要能按岸段/时间/类型多维聚合,历史数据要能支撑趋势分析和考核评价。
八、算法选型指南:不同场景该选什么模型
海漂垃圾识别没有"万能模型",选型需结合部署场景、硬件条件与业务目标综合权衡:
|
模型 |
范式 |
优势 |
局限 |
推荐场景 |
|
YOLOv8 |
单阶段检测 |
精度/速度均衡、生态成熟、支持实例分割变体 |
极端小目标与密集场景需改进 |
摄像头实时监控、边缘盒子部署(默认首选) |
|
YOLOv10/11 |
单阶段检测 |
无NMS设计、推理更快、注意力机制提升精度 |
生态相对新,训练经验积累中 |
高帧率视频流、无人机实时检测 |
|
改进型YOLO(EMA/自校准) |
单阶段检测 |
注意力抑制背景噪声、多尺度融合增强小目标、水下场景[email protected]达81.54% |
改进点需针对性调参验证 |
波浪反光干扰强、小目标密集、水下退化场景 |
|
Mask R-CNN |
两阶段实例分割 |
像素级轮廓、面积估算精确、支撑覆盖率评估 |
推理重、实时性弱、标注成本高 |
堆积覆盖率评估、清理路径规划、离线精细分析 |
|
Faster R-CNN |
两阶段检测 |
小目标精度高、可解释性强 |
速度慢于单阶段 |
近距船载场景、高精度低实时需求 |
|
YOLOv5-Byte(MOT) |
检测+追踪 |
Byte关联+NWD损失,小目标追踪IDF1提升11.5%、MOTA提升8.7% |
依赖稳定视频帧率 |
清洁船自动打捞、漂移轨迹追踪 |
九、真实落地案例:从试点到常态化
海漂垃圾AI识别已经从"概念验证"走向"规模化运营",全国多个沿海城市形成了可复制的落地范式:
|
案例 |
方案形态 |
技术要点 |
成效 |
|
深圳宝安金湾大道 |
岸边固定监控AI试点 |
现场监控探头360度无死角巡航拍摄,精准学习算法导入海洋环境数据、垃圾照片视频训练,自动识别种类/堆积/覆盖率并实时标识 |
优化人员调度,及时发现清理易堆积海洋垃圾,海漂垃圾专项整治成效显著 |
|
福建厦门"生态云" |
入海口摄像头+AI轨迹预测 |
九龙江入海口3个摄像头24小时采集,图片识别精准定位垃圾并自动截屏入系统,AI预测漂浮轨迹与最佳拦截点 |
保洁船次日按预测点位精准拦截,实现从被动清理到主动拦截 |
|
广西铁塔北部湾 |
通信塔"生态哨兵" |
通信塔改造+无人机+AI构建海滩垃圾智能监测体系 |
提升北部湾近岸海洋管护效率与精准度 |
|
华南环科所赛事保障 |
无人机航拍+AI识别 |
4厘米分辨率影像+改进型YOLO,自动生成结构化垃圾分布数据库 |
60公里海岸线2小时完成垃圾精准识别定位(4个承办城市) |
|
福建宁德"智慧海洋" |
多源感知网格 |
卫星遥感+船载终端+18个易堆积点监控探头,集成养殖网格化管理信息系统 |
海漂垃圾动态监控常态化,入选国家发改委塑料污染治理典型经验 |
|
莆田"智慧清海" |
"天空地"一体化 |
45个岸线监控探头24小时接入智汇中心,省市县三级无人机AI航拍,自动识别+定位+清理复核 |
解决礁石区/潮间带人工监管盲区,问题发现与处置效率大幅提升 |
这些案例的共同规律:AI识别不是孤立算法,而是嵌入"监测网络+数据平台+处置机制"的治理体系——探头/无人机提供数据,算法产出结构化结果,平台打通调度考核,机制保障闭环处置。单点算法demo很容易,难的是让识别结果真正驱动治理动作。
十、挑战与未来趋势
10.1 当前挑战
①恶劣环境下的识别稳定性:海面光照变化剧烈(逆光、夜间)、波浪反光、雾霾、雨雾天气都会显著降低检测精度,目前算法在复杂气象条件下的鲁棒性仍是短板;②小目标与密集堆积:无人机4厘米分辨率下单个垃圾可能仅数个像素,密集堆积时目标粘连严重,检测和分割都面临精度瓶颈;③类间混淆:垃圾与海浪泡沫、水草、藻类、生物在视觉上高度相似,误检漏检难以完全消除,需要人工复核兜底;④数据标注成本高:实例分割标注每张图成本可达数元至数十元,且需持续补充新场景数据对抗模型退化;⑤跨域泛化:不同海域的水色、光照、垃圾构成差异大,单一数据训练的模型迁移到新岸段往往需要重新采集数据微调;⑥部署成本与运维:沿海高湿高盐雾环境对硬件防护要求高,边缘设备算力有限,大规模探头网络的运维成本不可忽视。
10.2 未来趋势
①多模态融合感知:可见光+红外+多光谱+雷达多传感器融合,提升夜间、雾天等恶劣条件下的识别能力;②大模型与基础模型赋能:SAM(Segment Anything)等视觉基础模型与YOLO检测器结合,实现小样本/零样本分割泛化,降低新岸段部署的数据标注成本;③端侧轻量化:模型量化、剪枝、蒸馏技术让YOLO系列在边缘盒子/无人机机载芯片上实时运行,实现"识别不出海";④识别+预测+处置一体化:从单纯识别向"AI识别+水动力预测+自动打捞"演进,清洁船、无人船自主巡航打捞将逐步落地,形成完整闭环;⑤海洋塑料清单(Plastic Inventory):识别结果沉淀为长期结构化数据库,支撑海洋塑料污染清单编制、来源解析与治理成效量化评估,成为海洋环境治理的基础设施。
总结
海漂垃圾智能识别算法经过五年发展,已经从实验室走向全国沿海城市的常态化运营:岸边摄像头7x24小时值守重点岸段、无人机航拍两小时完成60公里海岸线普查、AI预测漂移轨迹指导保洁船精准拦截、"天空地"一体化监测网络打通发现与处置闭环。技术上,YOLO系列目标检测是实时监控的主力,改进型算法(EMA注意力、自校准卷积、NWD损失)解决小目标与背景干扰难题,Mask R-CNN实例分割支撑覆盖率评估与路径规划,多目标追踪赋予系统"预测漂移"的能力;数据上,Roboflow、TrashCan、FloatingWaste、MARIDA等公开数据集为训练提供了基准,而CANSURF等研究反复验证"贴近部署场景的数据"是模型性能的关键。
对于工程团队,落地海漂垃圾识别系统应把握三条主线:一是选对感知载体——重点岸段用固定探头实时监控,大范围用无人机普查,宏观趋势用卫星遥感,打捞作业用船载感知;二是建好数据飞轮——持续采集部署场景数据、标注、微调、评测,用"识别→复核→反馈"循环对抗环境漂移;三是打通处置闭环——识别结果必须地理化、结构化、可追溯,与调度平台和考核机制联动,否则算法只是"好看的演示"。海漂垃圾治理是一场持久战,AI识别的价值不在于一次识别多准,而在于让"发现→追踪→处置→考核"的每一环都更高效——这正是智能识别算法在海洋环保领域最值得投入的方向。
转载自 CSDN-专业IT技术社区
原文链接:https://blog.csdn.net/whqwhqwhqxaut/article/details/164730067

