

目录
CAN FD配置与应用的进阶一
1、建立一个全新的S32K312工程。
打开S32DS中包含的Example。
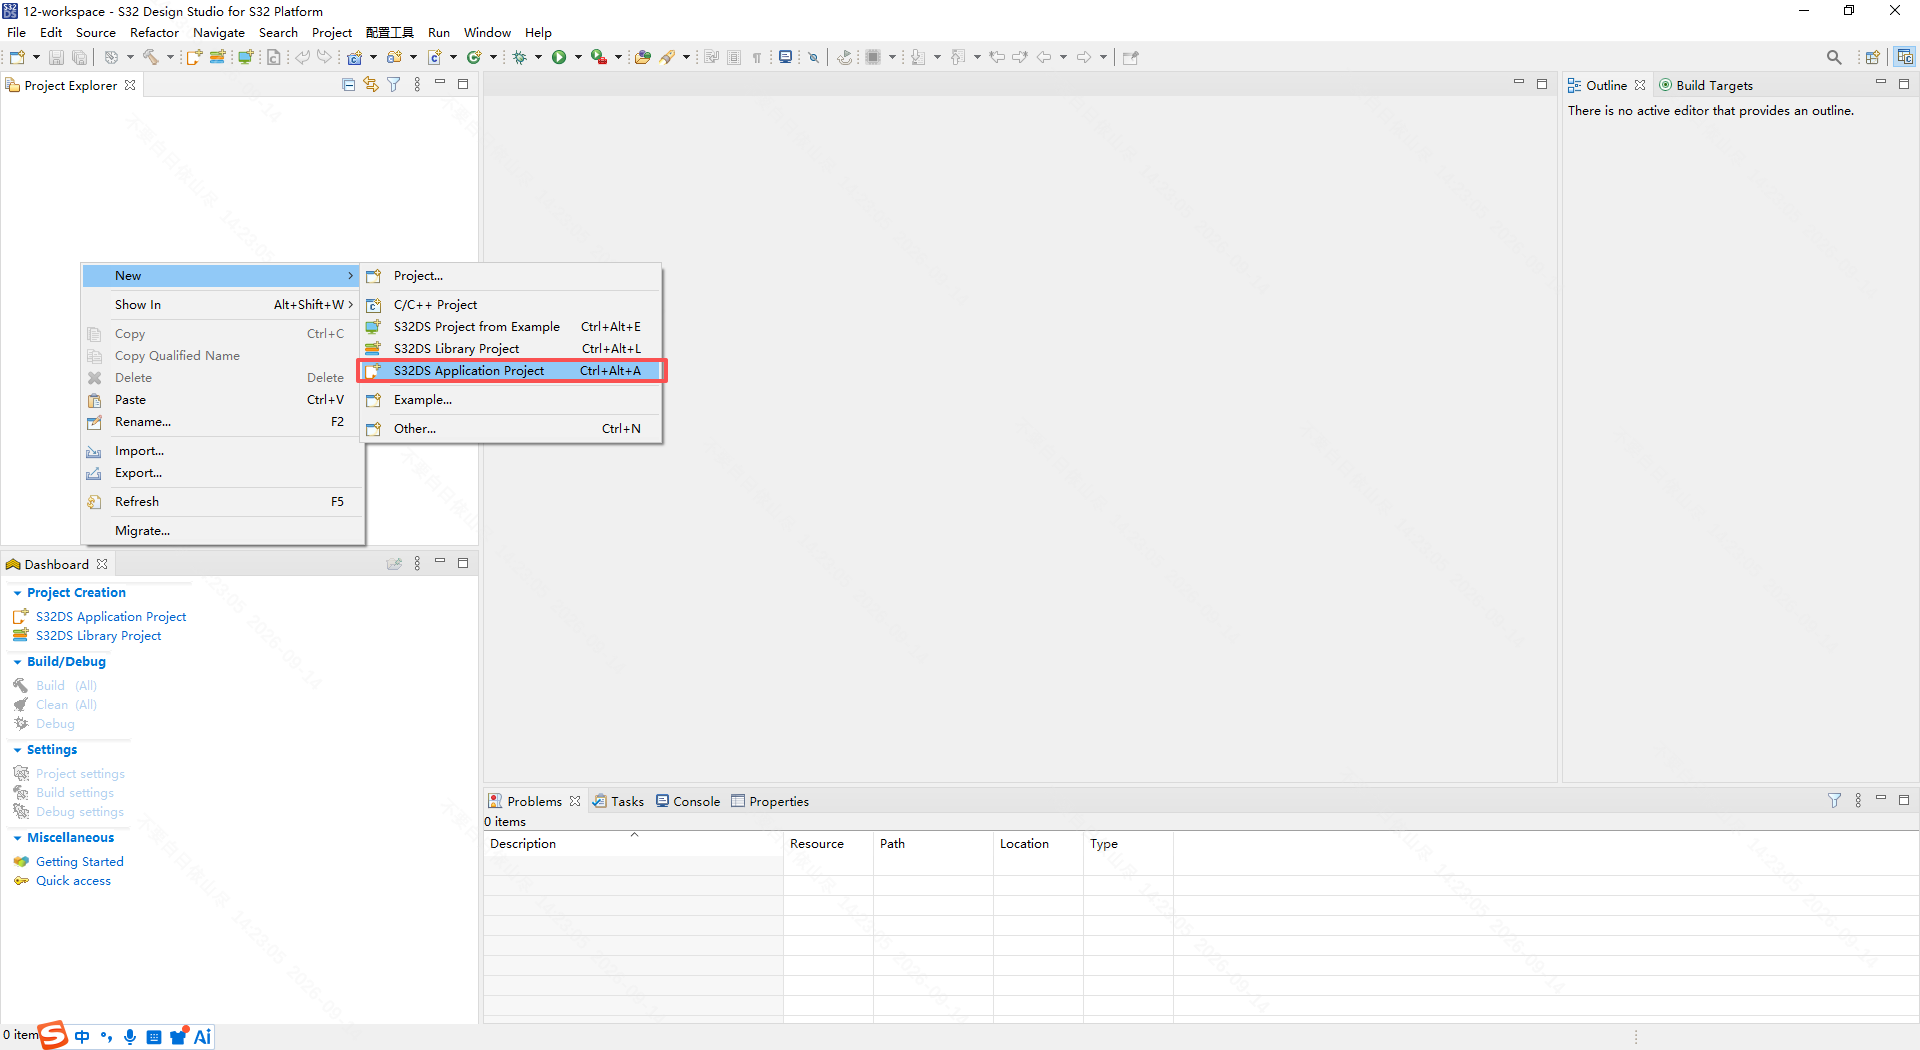
在Project Explorer的空白处右击>>New>>S32DS Application Project,创建一个新的工程。
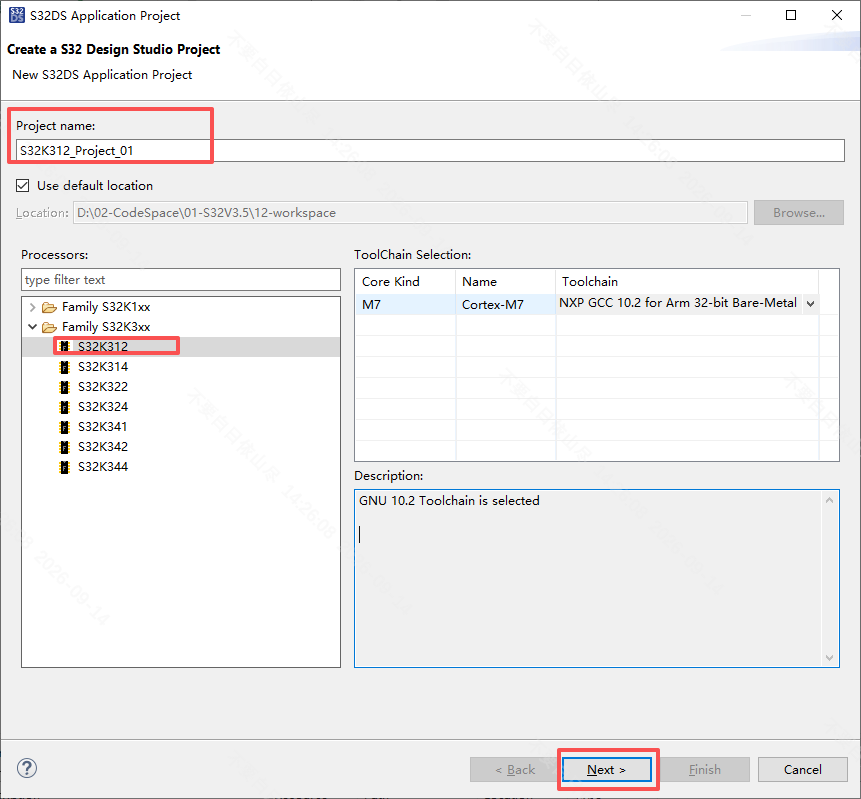
输入Project name和选择S32K312芯片>>Next。
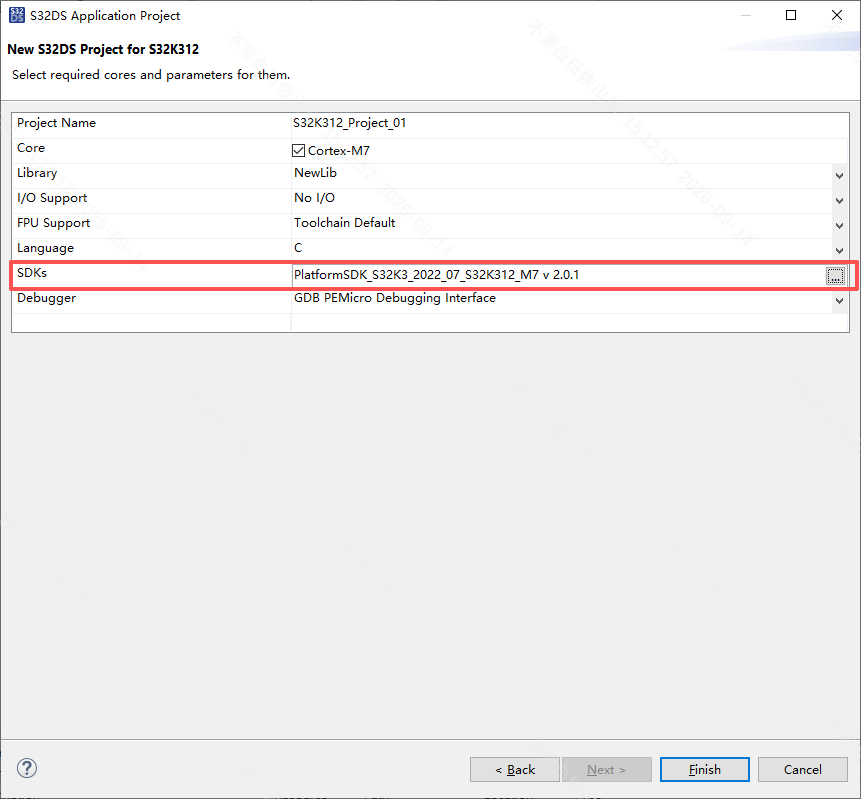
选择SDKs的版本为2.0.1>>Finish。
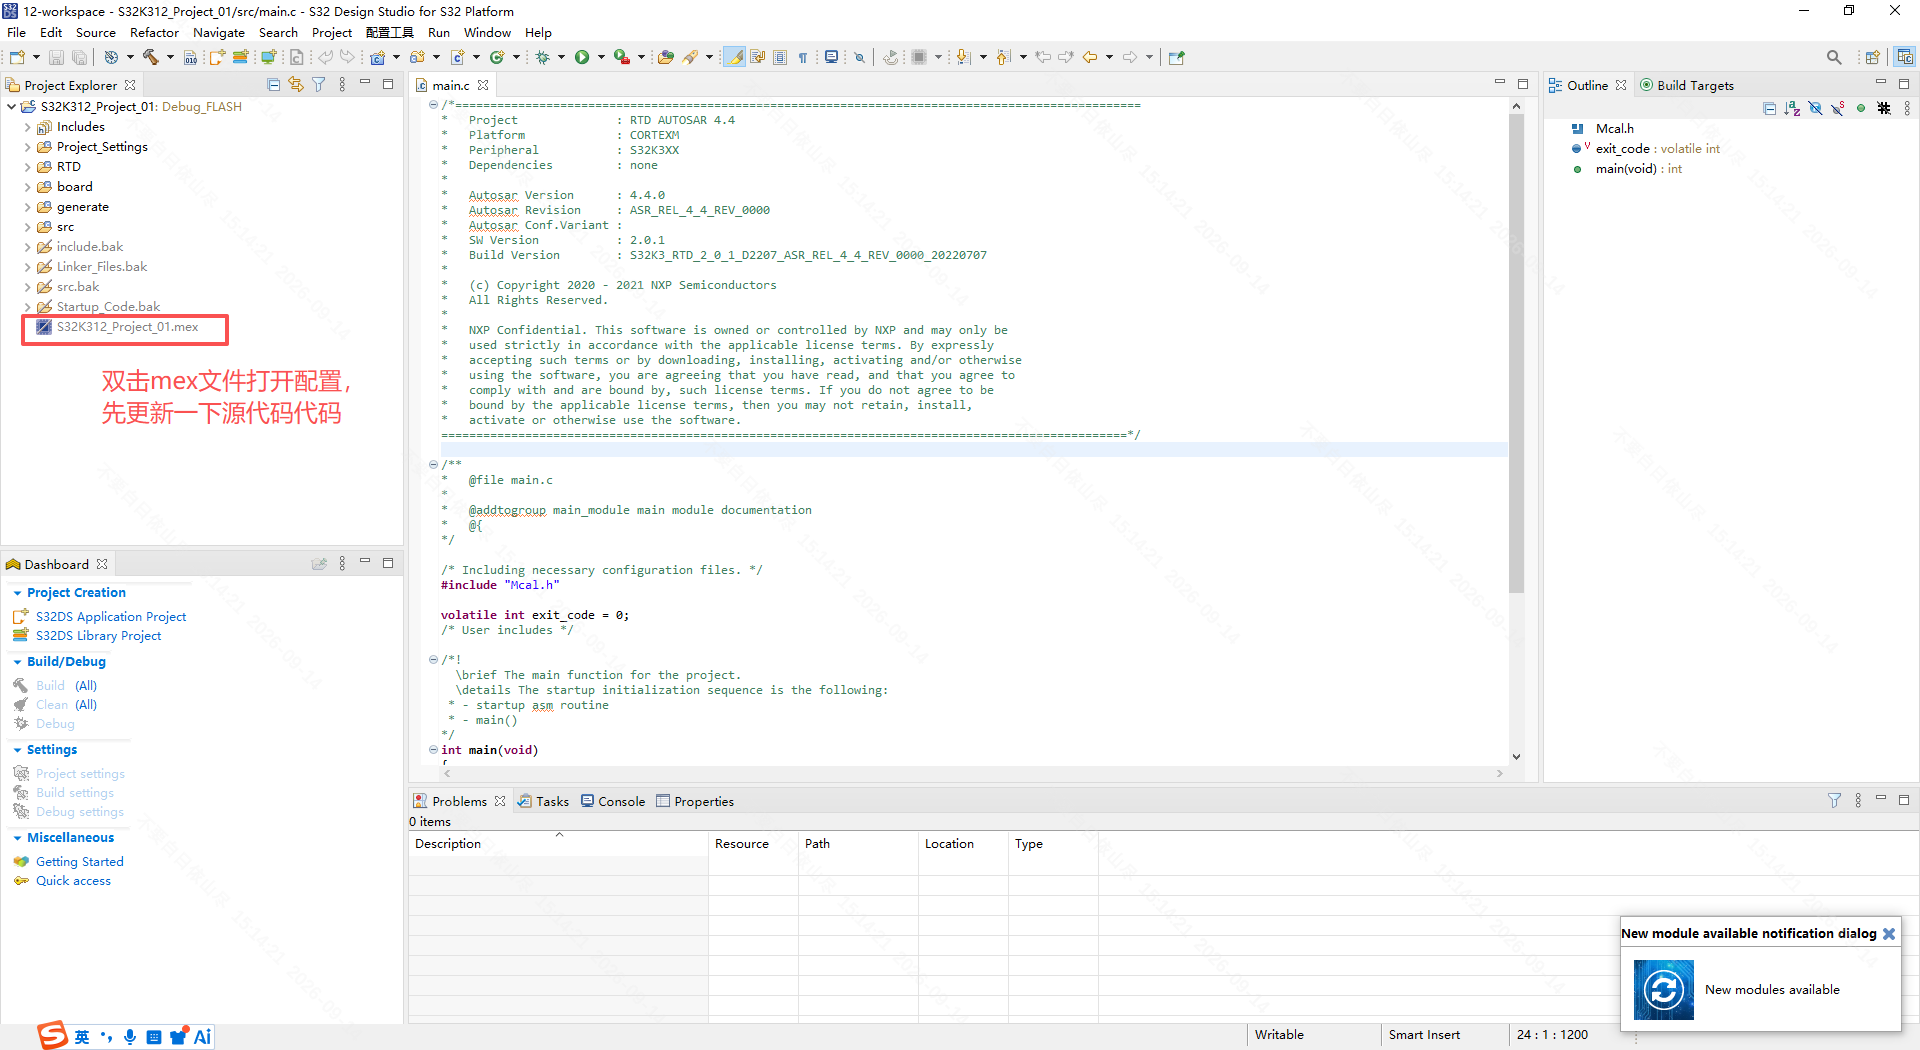
双击mex文件打开SDK的配置,更新一下源代码。
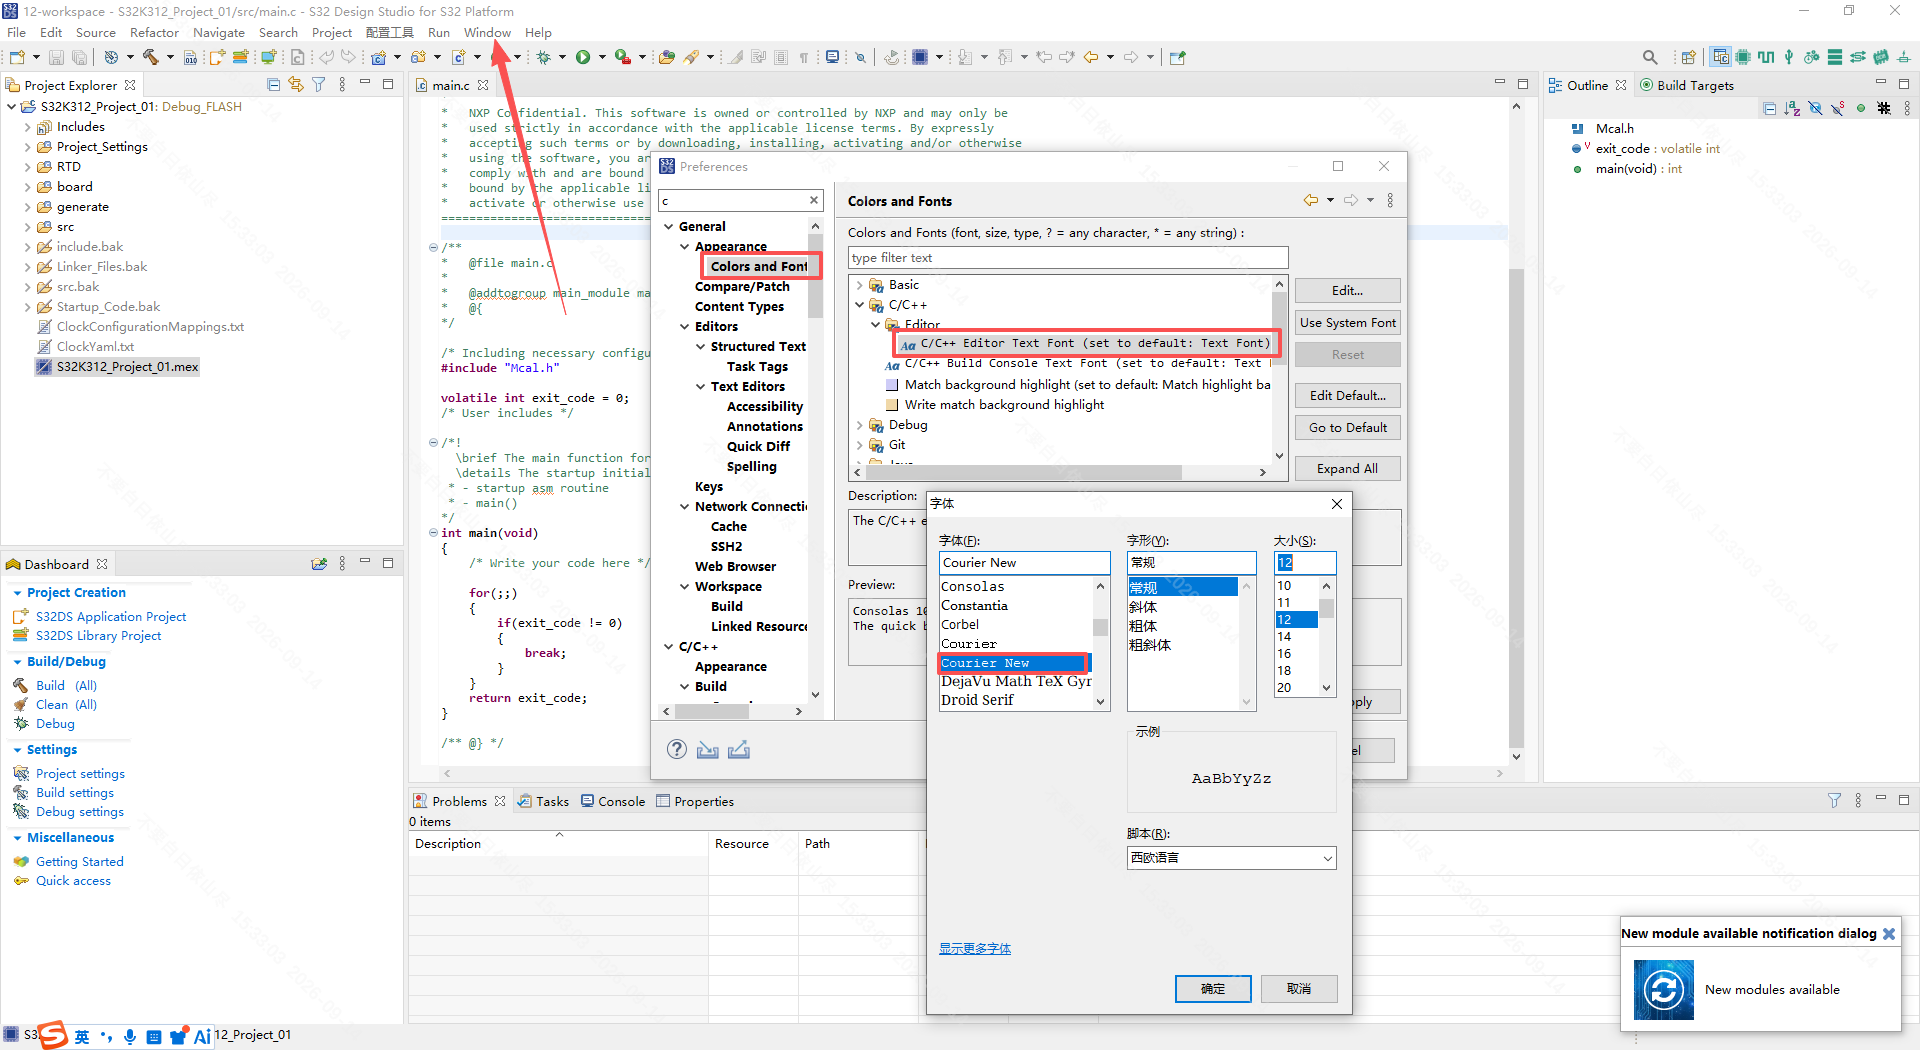
在S32DS界面下,可以调整一下代码的字体格式,这样好看一些。Window>>Preference>>General>>Colors and Fonts>>C/C++>>Editor>> Courier New(个人喜欢这个风格的。)
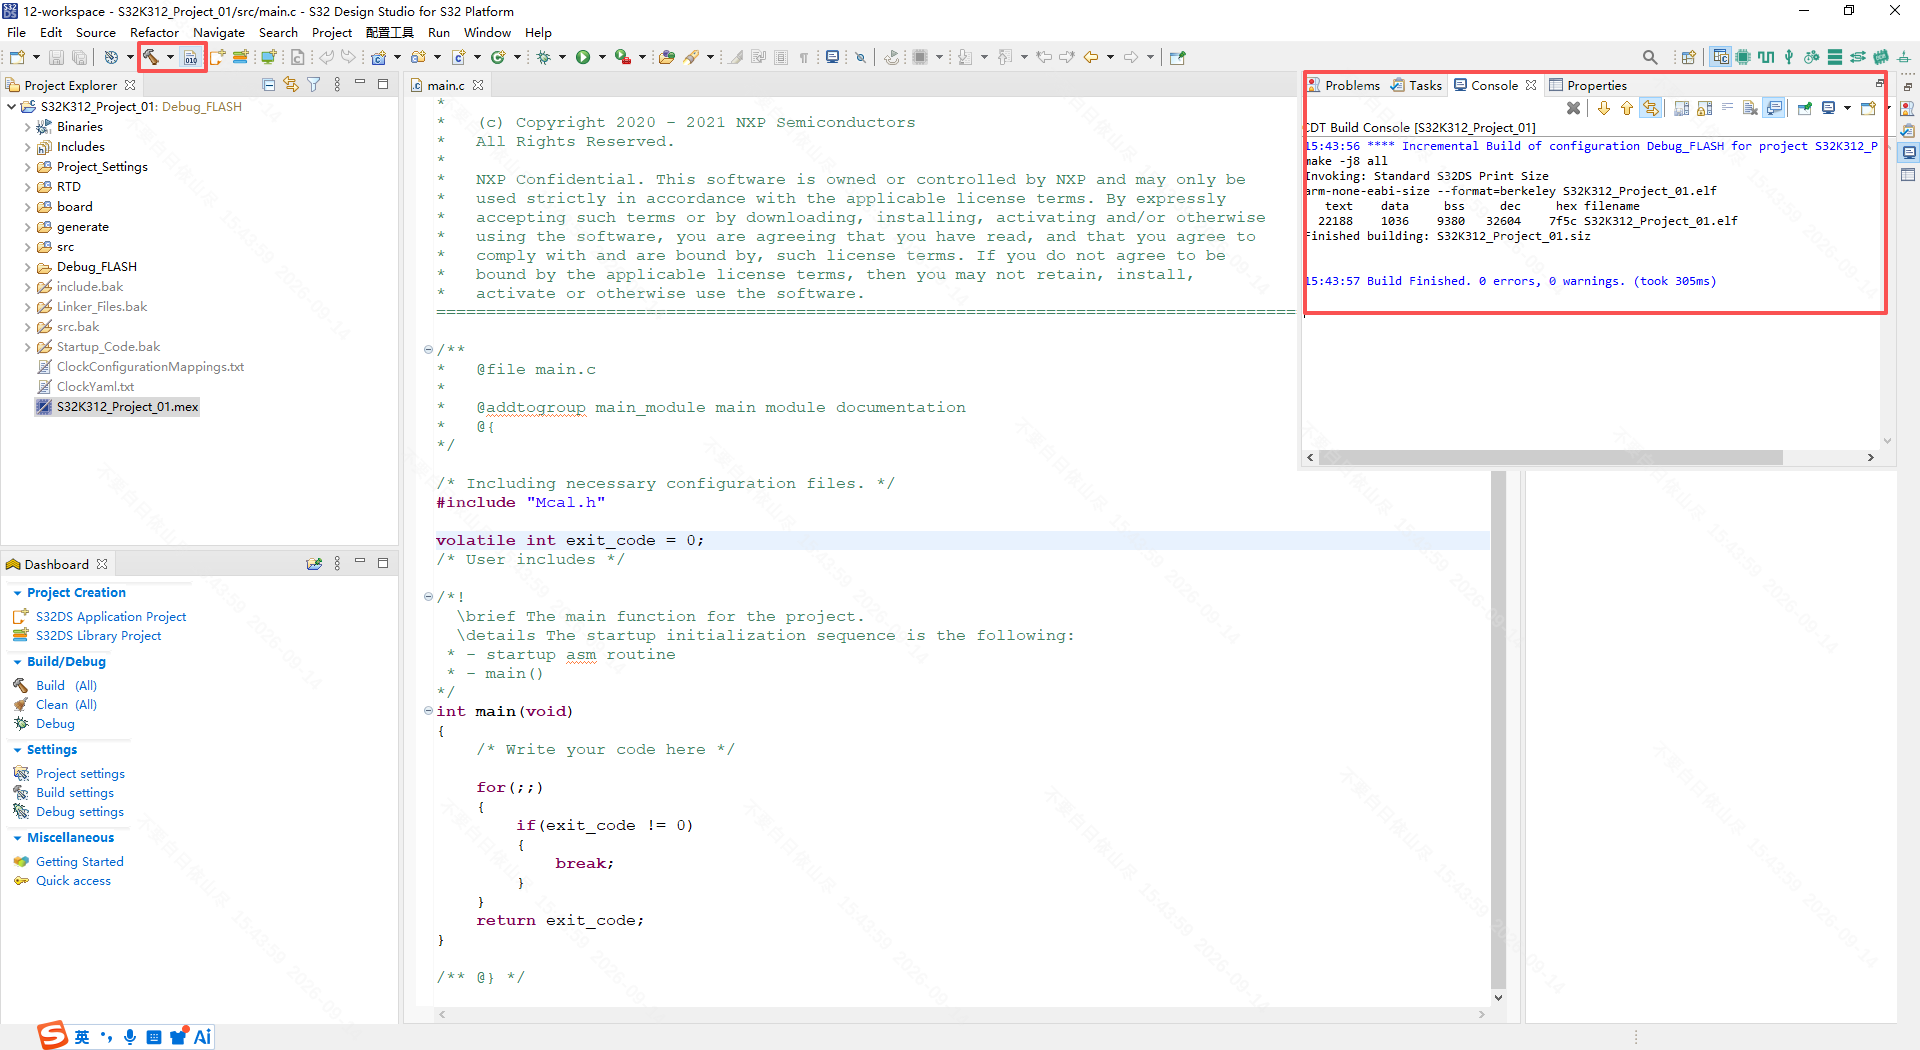
编译一下,编译没有错误,到这里,一个全新的S32K312的工程就初步搭建好了。
2、配置CAN组件、GPIO组件和PIT定时器组件。
2.1 组件增加
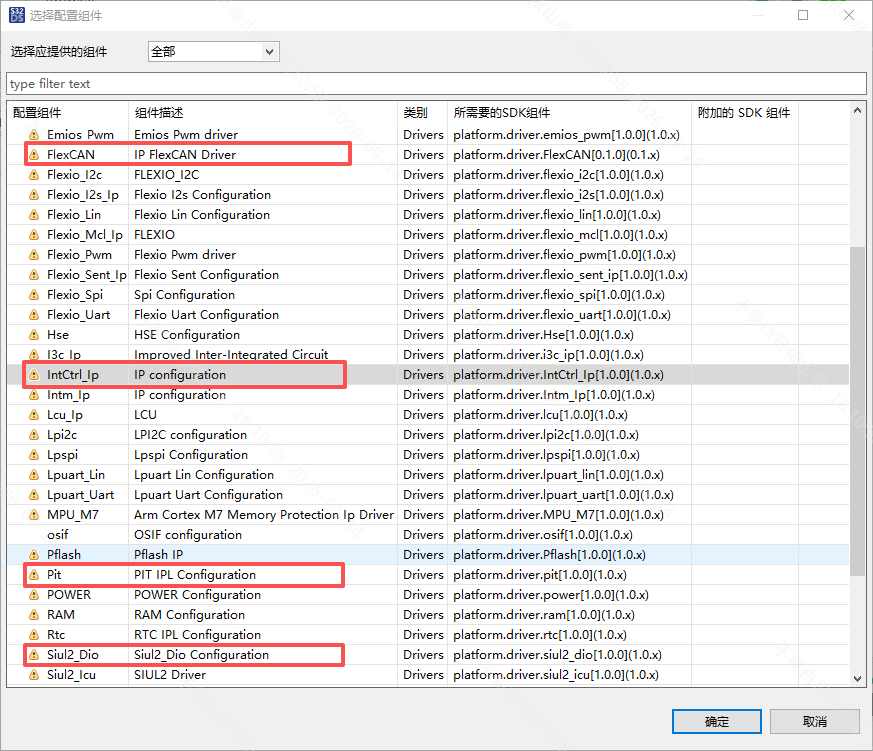
来到外设配置界面,点击“ + ”号进行组件的添加。
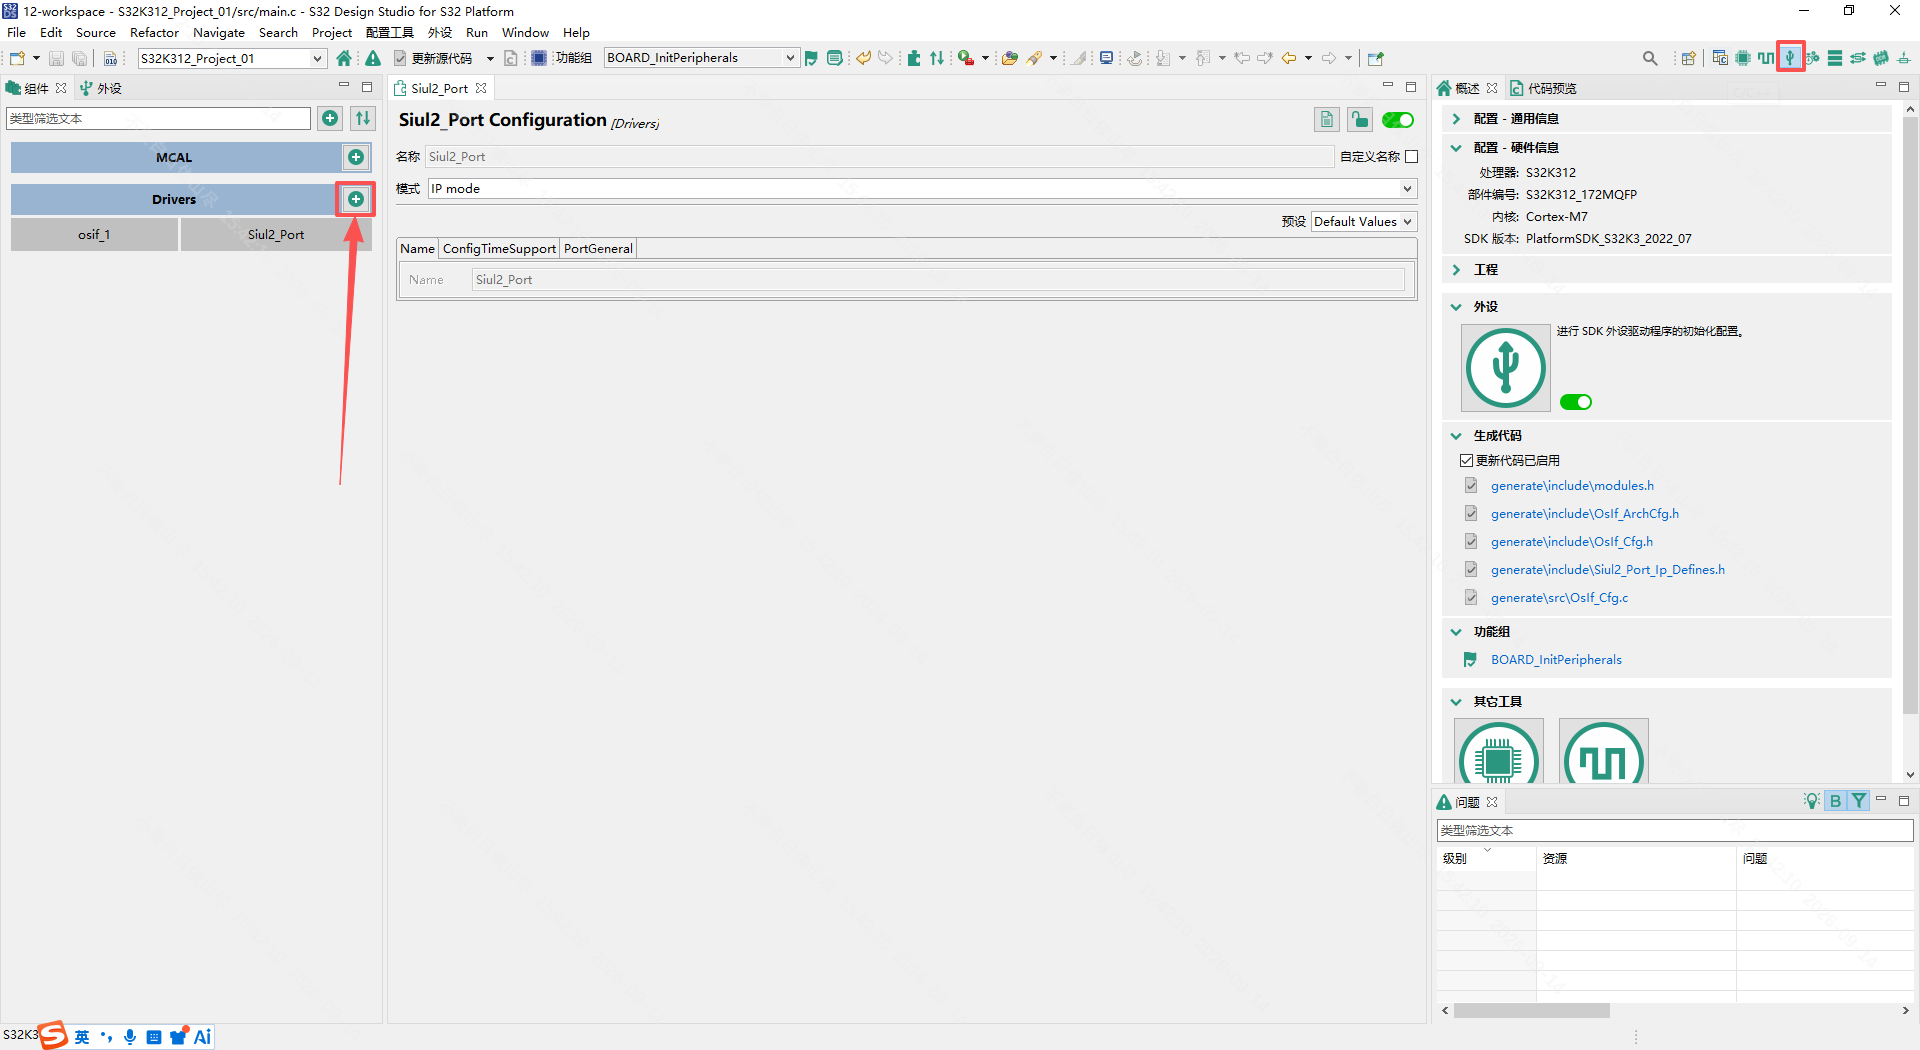
添加FlexCAN、IntCtrl_Ip、Pit、Siul2_Dio共4个组件。
2.2 Pit组件的配置
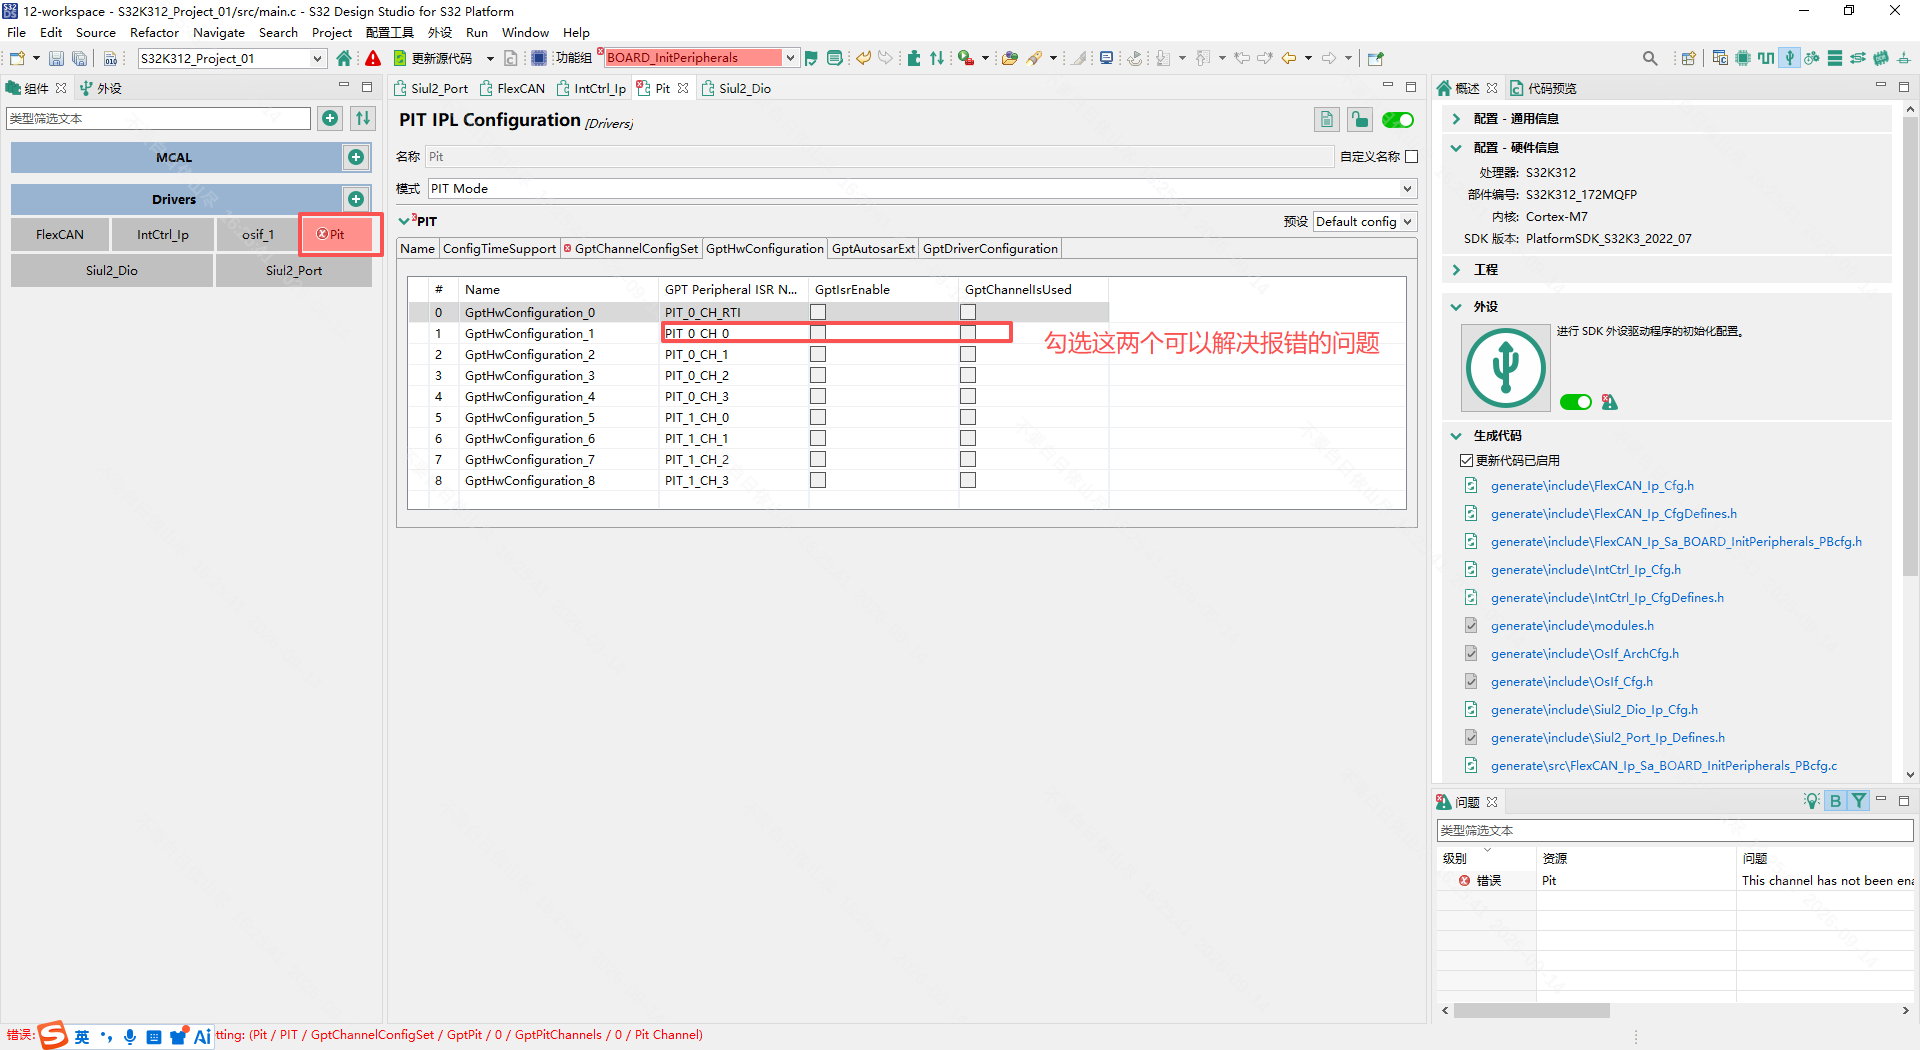
添加完了以后勾选下面的两个框,可以解决Pit组件报错的问题。
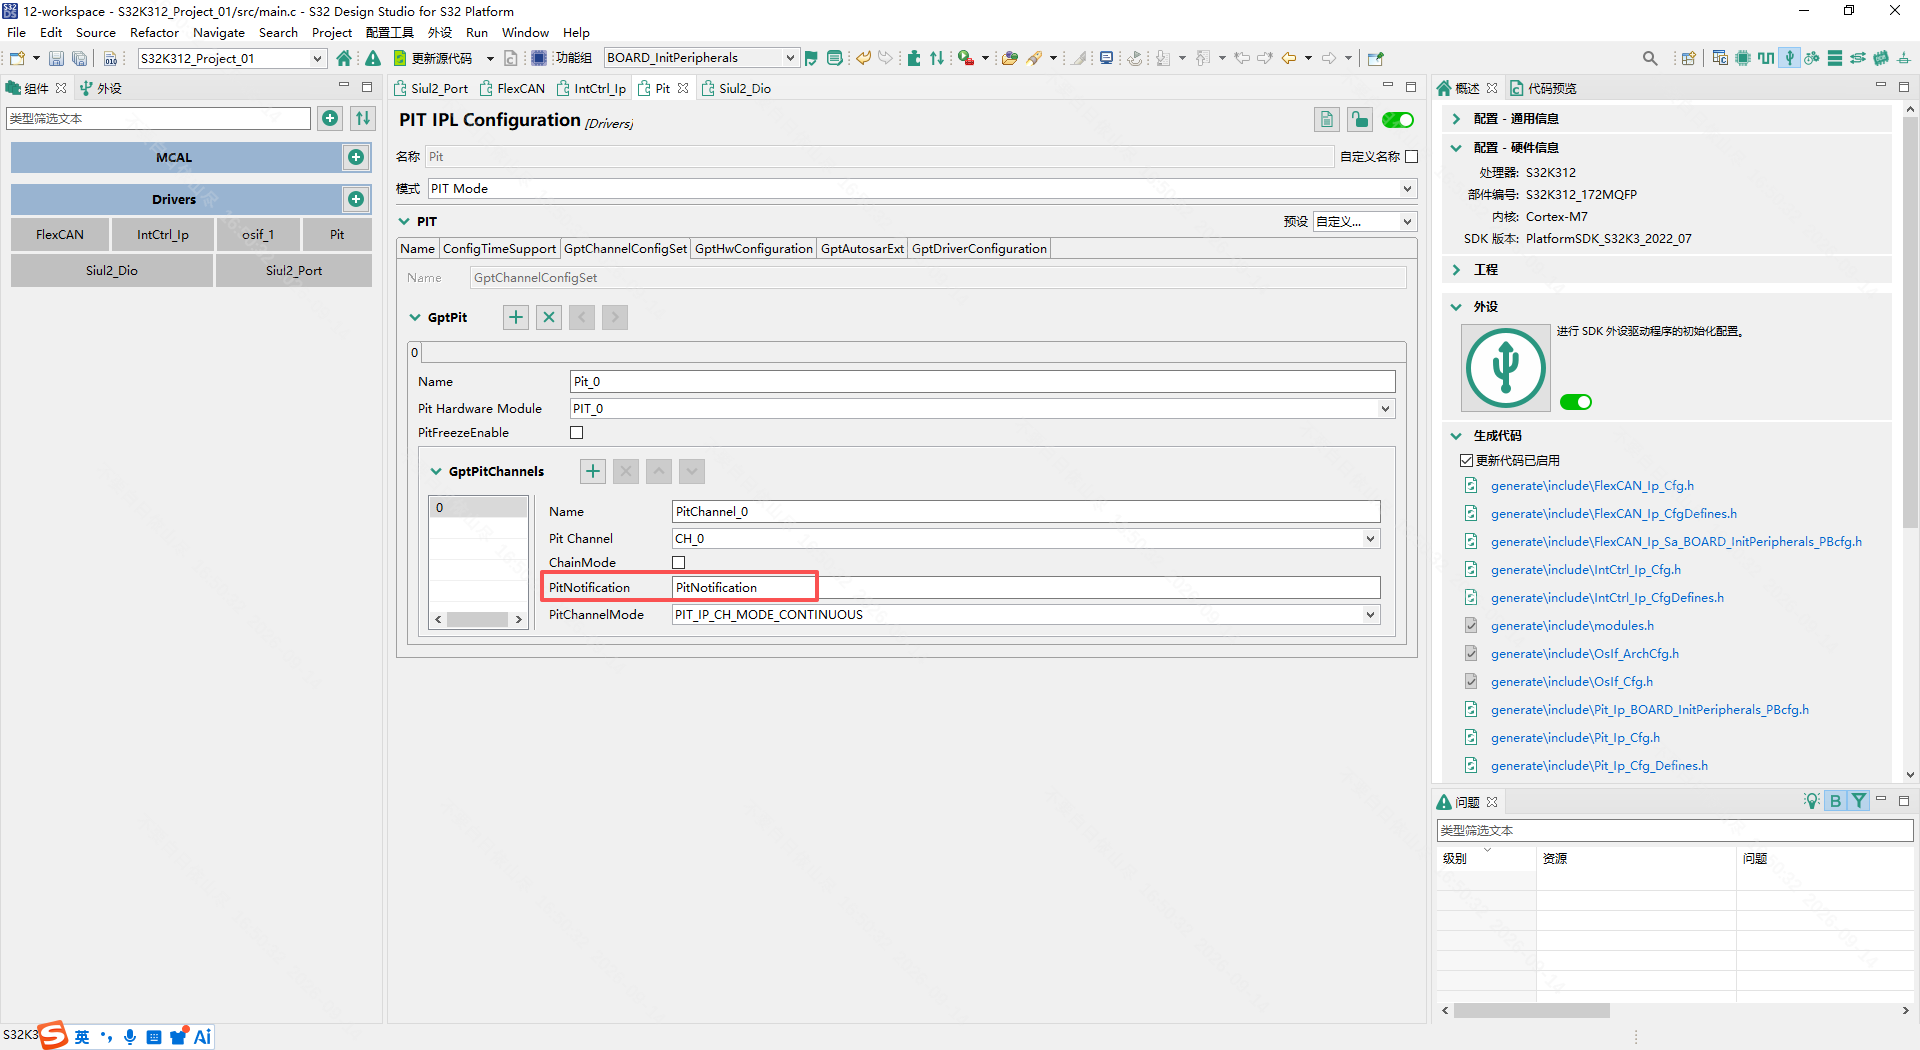
先配置Pit组件,增加PitNotification函数,其他的配置都采用默认的配置不改动。
2.3 FlexCAN组件配置
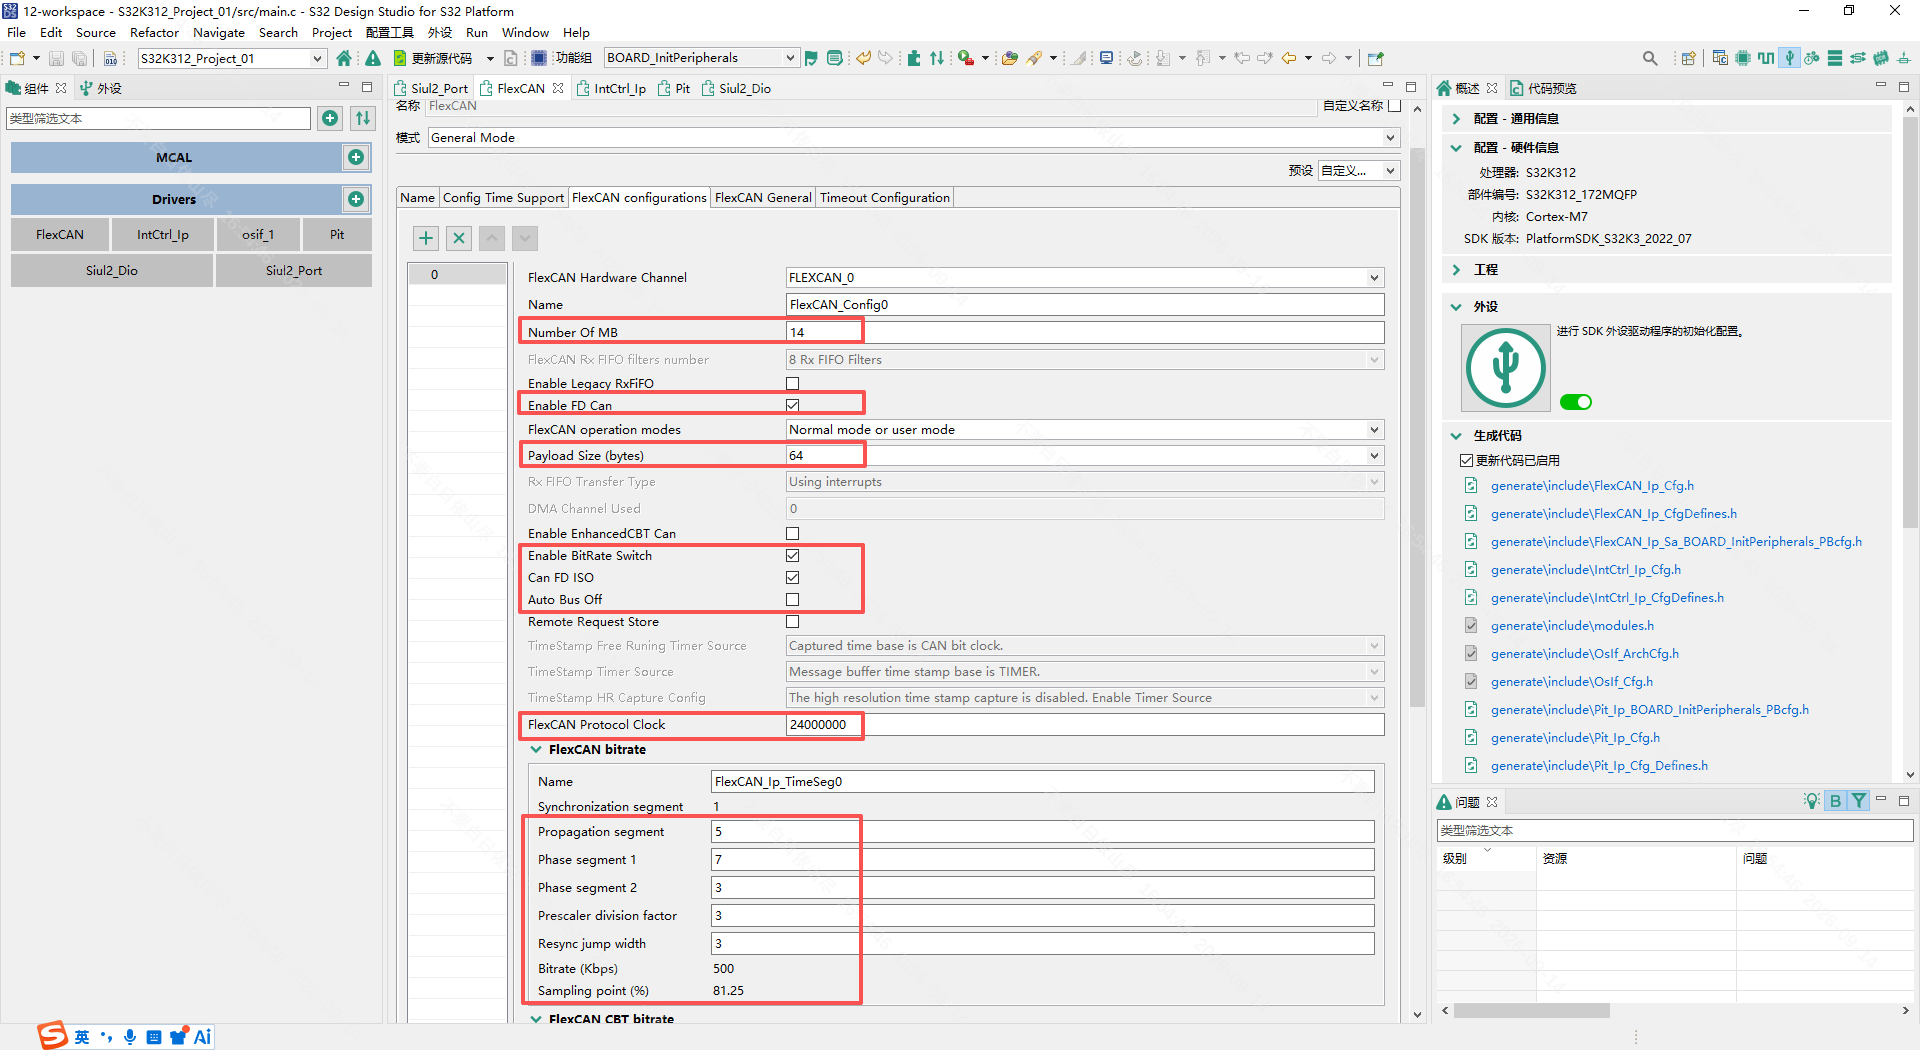
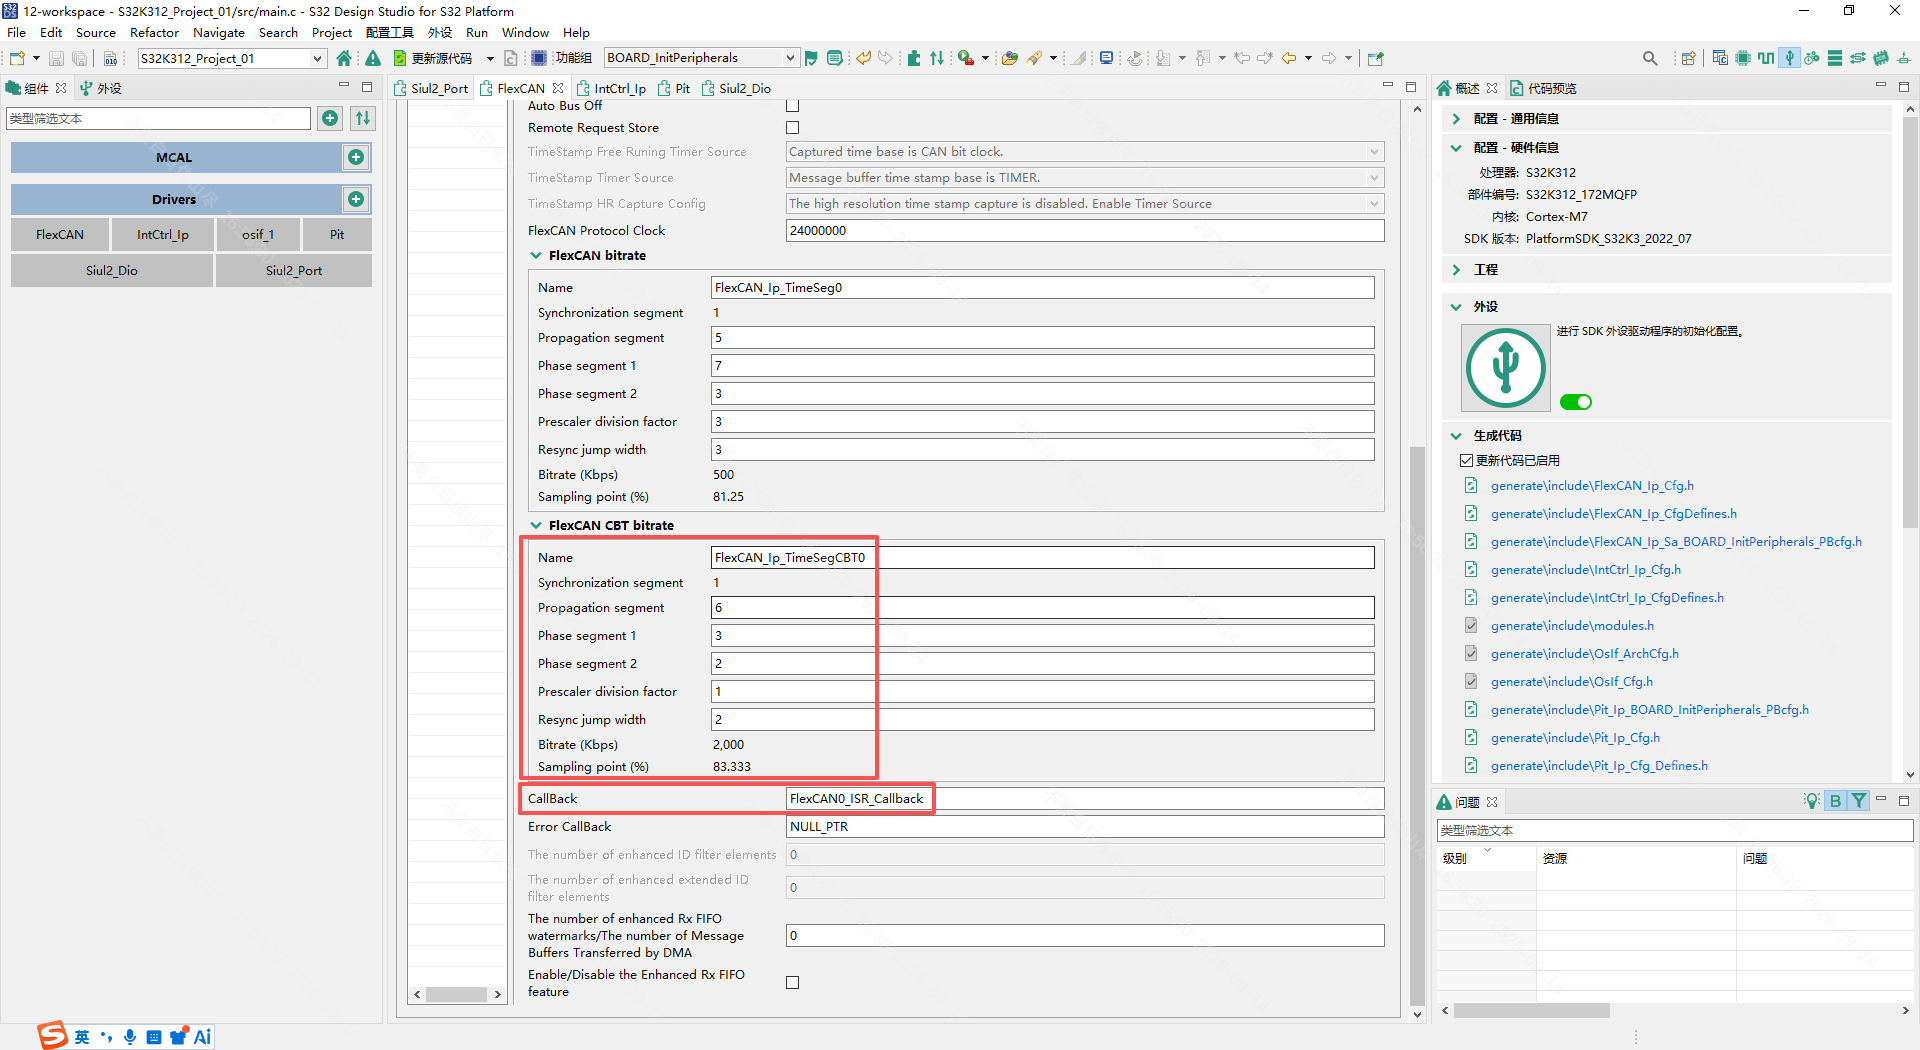
然后配置FlexCAN,打开FlexCAN configuration进行配置如下。配置好Mailbox的数量,配置为CAN FD模式,数据位为64位最高,时钟配置为24M,仲裁域的波特率为500K,数据域的波特率为2M,注册CAN的中断回调函数为FlexCAN0_ISR_Callback。
转载自 CSDN-专业IT技术社区
原文链接:https://blog.csdn.net/m0_73148734/article/details/165312385

