

2026年中国研究生数学建模竞赛D题:山区洪涝灾害下无人机运输与通信协同优化
一、问题背景
山区洪涝灾害通常具有突发性强、影响范围分散以及道路、供电和通信设施同时受损等特点。连续强降雨可能引发山洪、滑坡和道路塌方,使部分居民点在短时间内与外界失去稳定的地面交通联系。灾后早期,饮用水、应急食品、医疗物资和生活卫生用品需要尽快送达,而传统车辆往往难以及时进入地形起伏大、道路受损严重的区域。无人机受地面道路条件影响较小,因而可以作为应急运输的重要补充手段。
2026年7月,受台风“美莎克”带来的持续强降雨影响,广西横州市镇龙乡遭遇严重洪涝灾害。新华社记者在镇龙乡的现场报道显示,洪水、山体落石和道路塌方从多个方向阻断通行,核心受灾区域一度处于交通中断、通信不畅状态;《新华每日电讯》的后续报道称,镇龙乡曾出现断路、断电、断网,全乡约8000人受困。救援期间,食品、饮用水和药品需要依靠徒步或空中投送进入受灾区域,大型无人机还承担了电力抢修材料的运输任务,临时通信设备和应急供电设备则被用于逐步恢复灾区联络。这一现实场景表明,应急物资运输和通信保障往往需要在道路受阻、能源受限和信息不完整的条件下协同组织。
在实际救援过程中,完成物资投送不仅取决于无人机能否飞抵目标区域,还受到载荷、水平飞行距离、爬升与下降高度、沿线地形净空、能源储备、任务时限和设备周转等多种因素影响。与此同时,运输无人机在爬升、巡航、下降及物资交接的全过程中,需要持续保持指挥、遥测和交接确认链路。当固定通信设施受损,或山体遮挡导致地面网关无法覆盖完整任务区间时,还需要空中中继无人机在适当的位置和时段提供临时通信保障。因此,山区洪涝灾害下的物资投送不仅涉及无人机运输,还需要同步考虑通信保障和设备资源的协调使用。
标准测试场景
题目以镇龙乡及周边山区为地理背景,设置标准测试场景(真实场景可能略有不同)。附件提供1个临时调度中心、15个服务区和80个不可拆货箱,设置三种运输无人机机型,共配置8架实体运输无人机,并给出配套共享电池组、数字高程模型(Digital Elevation Model,DEM)数据、中继无人机、可更换能源组件及无线链路参数等信息。空间坐标和公开地理数据用于描述测试场景,需求、时限、装备和资源参数以附件给定值为准。
问题描述
基于上述场景,本题研究无人机物资运输、通信中继与救援资源配置之间的协同关系,重点解决运输任务如何组织、通信保障如何匹配以及有限资源如何合理调配等问题。
问题一:单点往返运输能力与货箱组批方案
本问题在不考虑实体无人机和共享电池调度的情况下,研究单服务区直接往返条件下的运输能力与货箱组批问题。每个架次采用 O01→Si→O01 的直接往返形式,仅服务一个服务区,其中O01表示临时调度中心,Si表示第i个服务区(i = 1, 2, …, 15);同一服务区可由多个架次分批服务,不得跨服务区组批。根据附件给出的节点坐标、30 米 DEM、机型参数和货箱数据,完成如下各项:
计算三种机型在不同服务区执行单点往返任务时的最大安全载荷。
-
在货箱不可拆分且每个货箱只能安排一次,并满足载质量、装载体积和返航安全能量余量等要求的条件下,确定各服务区的货箱组批方案。
-
在完成全部货箱交付的基础上,综合考虑往返架次数、总运输能耗和累计作业时间,对组批方案进行优化,并说明各指标之间的权衡关系或优先关系。
-
同时,讨论返航安全余量变化对不同机型最大安全载荷和货箱组批结果的影响。
问题二:异构无人机多点多架次运输调度
本问题在不考虑通信保障的情况下,研究异构运输无人机的多点多架次运输调度问题。每个运输架次可访问一个或多个服务区,并在完成物资交付后返回 O01。在满足货箱不可拆分、载质量与装载体积、返航安全余量、无人机与共享电池数量、充电周转及物资时限等约束的条件下,联合确定货箱组批、服务区访问顺序、运输机型、具体执行无人机、共享电池及各架次开始时刻。其中,医疗物资应满足附件给出的期望送达时间要求,首批保障货箱应满足首批截止时间要求,其他物资的期望送达时间用于衡量配送及时性。在此基础上,完成如下各项:
-
综合考虑配送及时性、全部任务完成时间、运输能耗和架次数等指标进行优化,并说明各指标之间的权衡关系。(全部任务完成时间取所有运输无人机完成最后一个架次并返回O01 的最晚时刻。)
-
给出运输路线、架次安排、逐箱送达时刻以及无人机和电池的资源使用情况,并检验方案的资源可行性。
问题三:通信约束下的运输与中继联合调度方案
本问题在考虑通信保障的情况下,研究运输无人机与中继无人机的联合调度问题。运输无人机在爬升、巡航、下降及物资投送阶段均应保持连续通信;与固定网关直连不可用时,可由空中中继无人机提供通信保障,通信状态按附录3及配套参数判定。在满足货箱时限、载荷与能量、连续通信及资源可用性等约束的条件下,联合确定货箱组批与访问顺序、运输无人机及共享电池安排、各架次开始时刻,以及中继无人机的悬停位置、飞行海拔、服务时段和能源组件分配。中继悬停位置应位于所给 DEM 覆盖范围内,悬停离地高度不超过附件规定上限。在此基础上,完成如下各项:
-
综合考虑物资配送及时性、联合任务完成时间、运输与中继总能耗以及两类无人机的使用架次等指标进行优化,并说明各指标之间的权衡关系。(其中,联合任务完成时间取所有运输无人机和中继无人机完成最后一个架次并返回 O01 的最晚时刻。)
-
给出运输与中继联合调度方案,并说明货箱交付、资源使用和通信保障情况。
问题四:救援任务分区与资源配置优化方案
考虑到灾后救援中可能需要将整体任务划分为若干相对独立的执行单元,有必要研究不同任务分区方式对资源配置的影响,并评估各分区独立执行时的资源需求、冗余及配置缺口。以问题三得到的联合调度方案为基础,分别将15个服务区划分为2个和3个任务组。任务分区方案由参赛者确定,每个服务区必须且只能属于一个任务组,每个任务组至少包含一个服务区。分区过程中保持问题三已经确定的货箱组批、服务区访问顺序、运输与中继任务安排及通信保障关系不变;若同一运输架次同时涉及多个服务区,则这些服务区应划入同一任务组。各任务组仅承担本组服务区对应的运输与通信保障任务,并分别核算独立执行所需的运输无人机、共享电池、中继无人机和中继能源组件数量,任务执行期间各类资源不得跨组调配。在此基础上,完成如下各项:
-
分别给出划分为2个和3个任务组时的任务分区及资源配置方案,并从资源配置规模、资源冗余、组间工作量均衡以及与现有库存之间的资源缺口等方面进行比较,分析两种分区方式的特点。
-
若某一分区方案所需资源超过现有库存,进一步给出相应的资源缺口及其原因。
四、论文与结果提交要求
论文应清楚说明问题假设、符号定义、模型与算法、数据处理过程、主要结果及其适用条件,并交代各问题之间的数据继承关系。除论文外,应按附件模板提交必要的结果文件、检查说明和可运行程序。不同问题可采用不同求解方法,但公共物理规则、单位、对象编号和计算口径应保持一致。图表应能够反映运输路线、调度时序、资源占用、通信保障和任务分区等关键结果。
附录 1. 场景数据与附件说明
基础参数数据:
基础参数数据位于“数据/无人机应急物资运输基础数据”,包括以下5个文件:
(1)“调度中心与服务区.xlsx”:给出临时调度中心和15个服务区的基本信息;
(2)“物资需求与配送时限.xlsx”:给出各服务区的物资需求、货箱属性、配送时间要求及逐箱货箱信息;
(3)“运输无人机数据.xlsx”:给出运输无人机机型及共享电池相关参数;
(4)“中继无人机数据.xlsx”:给出中继无人机及其能源组件相关参数;
(5)“通信链路参数.xlsx”:给出固定网关、运输无人机和中继无人机的通信链路参数。
地理空间与DEM数据:
地理空间数据位于“数据/镇龙乡地理空间数据”目录,具体说明详见该目录下的“镇龙乡地理空间数据说明.docx”。图1给出30米DEM与调度节点的整体位置关系。
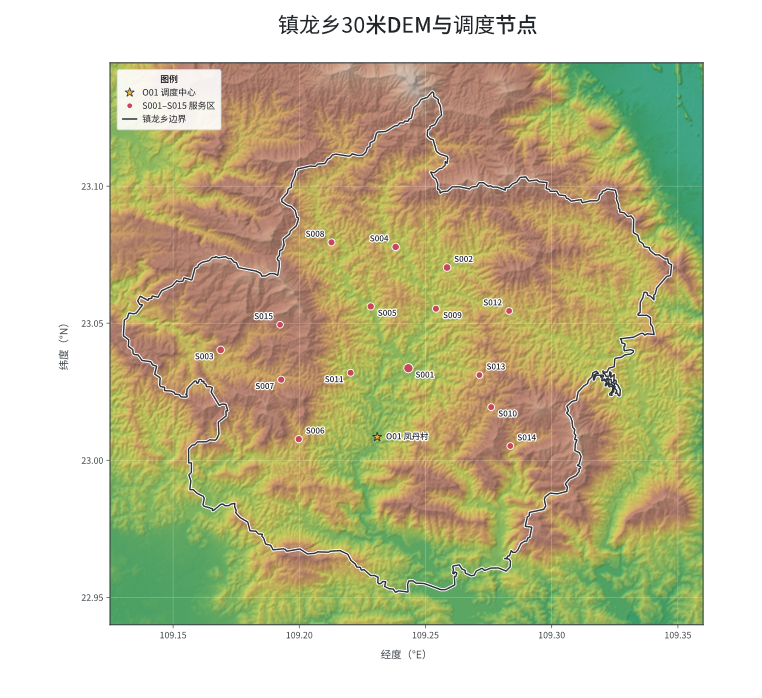
图1. 30米DEM与调度节点
附录 2. 无人机时间与能源计算规则
本附录统一运输与中继无人机飞行时间、能耗、返航安全余量及能源资源充电周转的计算口径,相关参数及单位以配套数据文件为准。
运输航段、时间与能耗:
任意两个任务节点之间采用两节点水平直线作为运输航段,计划巡航海拔取该航段所经过 DEM 像元的最高地面高程以上50米。每个航段按爬升、巡航和下降三个阶段计算:无人机由起点作业高度爬升至巡航海拔,完成水平巡航后下降至终点作业高度。O01作业高度取其地面海拔,服务区作业高度取其地面海拔以上30米;连续访问多个服务区时,每次投送后均从30米作业高度重新爬升。
水平巡航距离、爬升高度和下降高度由节点位置、DEM及计划巡航海拔确定。机型 g 携带载荷 q 时的等效航程为:
Lg(q)=Lg0−(Lg0−LgF)(qQg)3/2,0≤q≤Qg. L_{g}(q)=L_{g}^{0}-\left(L_{g}^{0}-L_{g}^{F}\right) \left(\frac{q}{Q_{g}}\right)^{3/2},\qquad 0\le q\le Q_{g}. Lg(q)=Lg0−(Lg0−LgF)(Qgq)3/2,0≤q≤Qg.
其中,g 表示运输无人机机型,q 表示当前有效载荷(kg);Lg0L_{g}^{0}Lg0 和 LgFL_{g}^{F}LgF 分别表示机型 g 的空载标准航程和满载标准航程(m);QgQ_{g}Qg 表示机型 g 的最大载货质量(kg)。
航段的飞行时间为:
tgij=hij+vg↑+dijvgc+hij−vg↓ t_{gij}=\frac{h_{ij}^{+}}{v_{g}^{\uparrow}}+\frac{d_{ij}}{v_{g}^{c}} +\frac{h_{ij}^{-}}{v_{g}^{\downarrow}} tgij=vg↑hij++vgcdij+vg↓hij−
其中,tgijt_{gij}tgij 表示机型 g 从节点 i 到节点 j 的航段飞行时间(s);dijd_{ij}dij 为水平巡航距离(m);hij+h_{ij}^{+}hij+、hij−h_{ij}^{-}hij− 分别为爬升高度和下降高度(m);vg↑v_{g}^{\uparrow}vg↑、vgcv_{g}^{c}vgc、vg↓v_{g}^{\downarrow}vg↓ 分别为爬升、巡航和下降速度(m/s)。
航段运输能耗按水平航程能耗与爬升附加能耗之和计算:
Egij(q)=Egijhor(q)+Egijup(q). E_{gij}(q)=E_{gij}^{\mathrm{hor}}(q)+E_{gij}^{\mathrm{up}}(q). Egij(q)=Egijhor(q)+Egijup(q).
其中,Egij(q)E_{gij}(q)Egij(q) 为航段总运输能耗,Egijhor(q)E_{gij}^{\mathrm{hor}}(q)Egijhor(q) 和 Egijup(q)E_{gij}^{\mathrm{up}}(q)Egijup(q) 分别为水平巡航能耗和爬升附加能耗(kWh)。
下降能耗效率取0表示不单独计算下降附加能耗。每个运输架次均须满足返航安全余量:
EpT=∑(i,j)∈pEgij(qpij)≤(1−ρg)Eguse. E_{p}^{T}=\sum_{(i,j)\in p}E_{gij}(q_{pij}) \le (1-\rho_{g})E_{g}^{\mathrm{use}}. EpT=(i,j)∈p∑Egij(qpij)≤(1−ρg)Eguse.
其中,EpTE_{p}^{T}EpT 为架次 p 的总运输能耗(kWh),qpijq_{pij}qpij 为架次 p 在航段 i→j 上的剩余载荷(kg),ρg\rho_{g}ρg 为机型 g 的返航安全余量比例,EguseE_{g}^{\mathrm{use}}Eguse 为机型 g 单组电池的可用能量(kWh)。
中继无人机时间与能耗:
中继无人机由 O01 出发,到达悬停位置并完成建链后提供通信服务,服务结束后返回 O01。中继无人机的飞行时间按上述爬升、巡航和下降阶段计算;水平巡航能耗根据巡航功率和巡航时间计算,爬升附加能耗按上述相同关系计算,质量取计划起飞总质量;通信服务能耗由悬停功率与通信附加功率共同确定。中继无人机往返悬停位置的地形净空按上述航段规则确定,并满足返航电量要求。固定准备时间、建链时间和架次周转时间等参数见“中继无人机数据.xlsx”。
电池与能源组件充电周转:
运输无人机共享电池与中继无人机能源组件均作为独立能源资源记录荷电状态(SOC)。其中,附件给出的共享电池总数包含实体无人机初始使用及备用周转所需电池;同一机型的共享电池可在该机型不同实体无人机之间调度使用,不同机型之间不可混用。初始时刻 SOC 均为100%,任务结束后的剩余 SOC 根据可用能量和实际能耗计算,且不得低于返航电量下限;再次投入任务前应充至100%。
两类能源资源统一采用两阶段等效充电模型:SOC低于90%时为快速阶段,0%至90%阶段占等效完全充电时间的65%;SOC达到90%后进入慢速阶段,90%至100%阶段占等效完全充电时间的35%,各阶段按 SOC 增量线性折算。运输无人机共享电池和中继无人机能源组件的等效完全充电时间分别见“运输无人机数据.xlsx”和“中继无人机数据.xlsx”。
tchg(s)={Tfull[0.650.90−s0.90+0.35],0≤s<0.90,Tfull⋅0.351−s0.10,0.90≤s≤1. t_{\mathrm{chg}}(s)= \begin{cases} T_{\mathrm{full}}\left[0.65\dfrac{0.90-s}{0.90}+0.35\right], & 0\le s<0.90,\\[6pt] T_{\mathrm{full}}\cdot 0.35\dfrac{1-s}{0.10}, & 0.90\le s\le 1. \end{cases} tchg(s)=⎩⎨⎧Tfull[0.650.900.90−s+0.35],Tfull⋅0.350.101−s,0≤s<0.90,0.90≤s≤1.
其中,s为电池或能源组件任务结束时的SOC,tchg(s)t_{\mathrm{chg}}(s)tchg(s) 表示该资源从任务结束时 SOC 为 s 的状态充电至100%所需的时间,TfullT_{\mathrm{full}}Tfull 为相应资源的等效完全充电时间。同一资源的任务占用与充电时段不得重叠,不同资源可并行充电。
附录 3. 通信链路计算与服务规则
本附录统一通信链路的地形遮挡、传播损耗、链路预算和服务状态判定口径。
通信拓扑与参数
通信系统由固定网关 G01、运输无人机和中继无人机组成。运输无人机可与 G01 建立直连链路;直连不可用时,可通过一架中继无人机建立“运输无人机—中继无人机—G01”两段通信链路,不允许中继无人机之间进行多跳转发。通信传播参数及各主体、接口的设备参数见“通信链路参数.xlsx”,链路计算根据实际通信方向采用相应的收发参数。
固定网关 G01 设于调度中心 O01,其通信端点位置由 O01 的地理坐标、地面海拔和网关天线离地高度确定。运输无人机的位置与飞行海拔按附录2确定,中继无人机的位置与飞行海拔由问题三的悬停方案确定。链路状态根据同一时刻通信端点的三维位置计算。
通信链路计算与状态判定
(1)地形遮挡判定
任意两个通信端点之间,根据其三维位置及30米 DEM 判断视线连线是否受到地形遮挡。根据两端点视线连线与沿途地形是否发生遮挡,记地形遮挡变量为
bij(t)={0,端点 i 与 j 之间不存在地形遮挡,1,端点 i 与 j 之间存在地形遮挡. b_{ij}(t)= \begin{cases} 0, & \text{端点 }i\text{ 与 }j\text{ 之间不存在地形遮挡},\\ 1, & \text{端点 }i\text{ 与 }j\text{ 之间存在地形遮挡}. \end{cases} bij(t)={0,1,端点 i 与 j 之间不存在地形遮挡,端点 i 与 j 之间存在地形遮挡.
(2)接收门限与双向链路预算
有效接收门限由接收灵敏度和衰落裕量共同确定:
Pth(b)=Psens(b)+M(b) P_{\mathrm{th}}^{(b)}=P_{\mathrm{sens}}^{(b)}+M^{(b)} Pth(b)=Psens(b)+M(b)
其中,Psens(b)P_{\mathrm{sens}}^{(b)}Psens(b) 和 M(b)M^{(b)}M(b) 分别为接收端 b 的接收灵敏度和衰落裕量,具体取值见“通信链路参数.xlsx”。
对于通信方向 a→ba\to ba→b,最大允许总传播损耗为
Lmaxa→b=Pt(a)+Gt(a)+Gr(b)−Lsys−Pth(b) L_{\max}^{a\to b} =P_{t}^{(a)}+G_{t}^{(a)}+G_{r}^{(b)} -L_{\mathrm{sys}}-P_{\mathrm{th}}^{(b)} Lmaxa→b=Pt(a)+Gt(a)+Gr(b)−Lsys−Pth(b)
其中,Pt(a)P_{t}^{(a)}Pt(a) 和 Gt(a)G_{t}^{(a)}Gt(a) 分别为发射端 a 的发射功率和发射天线增益,Gr(b)G_{r}^{(b)}Gr(b) 为接收端 b 的接收天线增益,LsysL_{\mathrm{sys}}Lsys 为系统损耗。
由于运输控制与状态回传均需要通信保障,主体 a 与 b 之间按照双向链路进行判定,其链路门限取两个通信方向最大允许传播损耗中的较小值:
Lmaxa↔b=min{Lmaxa→b,Lmaxb→a} L_{\max}^{a\leftrightarrow b} =\min\left\{L_{\max}^{a\to b},L_{\max}^{b\to a}\right\} Lmaxa↔b=min{Lmaxa→b,Lmaxb→a}
(3)传播损耗计算
端点 i 与 j 在时刻 t 的自由空间传播损耗为
LFSPL,ij(t)=32.45+20log10f+20log10Dij(t) L_{\mathrm{FSPL},ij}(t) =32.45+20\log_{10}f+20\log_{10}D_{ij}(t) LFSPL,ij(t)=32.45+20log10f+20log10Dij(t)
其中,载波频率 f 以 MHz 计,Dij(t)D_{ij}(t)Dij(t) 为两个通信端点之间的三维直线距离,以 km 计。
考虑地形遮挡后的总传播损耗为
Lpath,ij(t)=LFSPL,ij(t)+Lobsbij(t) L_{\mathrm{path},ij}(t) =L_{\mathrm{FSPL},ij}(t)+L_{\mathrm{obs}}b_{ij}(t) Lpath,ij(t)=LFSPL,ij(t)+Lobsbij(t)
其中,LobsL_{\mathrm{obs}}Lobs 为地形遮挡附加损耗,具体取值见“通信链路参数.xlsx”。
(4)单链路可用性判定
端点 i 与 j 之间的双向链路可用性定义为
Aij(t)={1,Lpath,ij(t)≤Lmaxi↔j,0,Lpath,ij(t)>Lmaxi↔j. A_{ij}(t)= \begin{cases} 1, & L_{\mathrm{path},ij}(t)\le L_{\max}^{i\leftrightarrow j},\\ 0, & L_{\mathrm{path},ij}(t)>L_{\max}^{i\leftrightarrow j}. \end{cases} Aij(t)={1,0,Lpath,ij(t)≤Lmaxi↔j,Lpath,ij(t)>Lmaxi↔j.
其中,Aij(t)=1A_{ij}(t)=1Aij(t)=1 表示相应链路可用,Aij(t)=0A_{ij}(t)=0Aij(t)=0 表示相应链路不可用。
(5)通信服务状态判定
运输无人机在任一时刻的通信状态按以下规则确定:
•与固定网关 G01 的链路可用时,记为直连状态;
•直连不可用,但运输无人机—中继无人机接入链路和中继无人机—G01回传链路同时可用时,记为中继状态;
•其余情况记为通信中断状态。
采用中继服务时,接入链路和回传链路必须在同一时刻同时可用。每架运输无人机在任一时刻只能由 G01 或一架中继无人机提供通信保障。
参考文献
灾情背景、地理高程数据、无人机运输与能耗模型、通信传播模型、设备参数量级及电池充电规律参考下列公开资料,正式计算以配套数据文件和本题统一规则为准。
[1] 新华社. 记者手记:抵近广西横州镇龙乡[EB/OL]. 2026-07-09[2026-08-07]. https://www.xinhuanet.com/politics/20260709/acf8e4b353304bb78007d8224f1cd2ef/c.html.
[2] 新华每日电讯. 三进“孤岛乡”[EB/OL]. 2026-07-12[2026-08-07]. https://www.news.cn/local/20260712/8bd1f64af3124569b5cf4415fc013acd/c.html.
[3] Copernicus Data Space Ecosystem. Copernicus DEM—Global and European Digital Elevation Model[DB/OL]. [2026-08-07]. DOI: 10.5270/ESA-c5d3d65. https://dataspace.copernicus.eu/explore-data/data-collections/copernicus-contributing-missions/collections-description/COP-DEM.
[4] Dorling K, Heinrichs J, Messier G G, et al. Vehicle Routing Problems for Drone Delivery[J]. IEEE Transactions on Systems, Man, and Cybernetics: Systems, 2017, 47(1): 70-85. DOI: 10.1109/TSMC.2016.2582745.
[5] Zhang J, Campbell J F, Sweeney D C, et al. Energy Consumption Models for Delivery Drones: A Comparison and Assessment[J]. Transportation Research Part D: Transport and Environment, 2021, 90: 102668. DOI: 10.1016/j.trd.2020.102668.
[6] International Telecommunication Union. Recommendation ITU-R P.525-5: Calculation of Free-Space Attenuation[S/OL]. 2024. https://www.itu.int/rec/R-REC-P.525-5-202411-I/en.
[7] Texas Instruments. Li-Ion Battery Charger Solution Using an MSP430 MCU[EB/OL]. https://www.ti.com/lit/an/slaa287b/slaa287b.pdf.
[8] Zeng Y, Zhang R, Lim T J. Wireless Communications with Unmanned Aerial Vehicles: Opportunities and Challenges[J]. IEEE Communications Magazine, 2016, 54(5): 36-42. DOI: 10.1109/MCOM.2016.7470933.
[9] DJI Enterprise. Matrice 350 RTK Specifications[EB/OL]. https://enterprise.dji.com/matrice-350-rtk/specs.
[10] Doodle Labs. Sense: Interference Avoidance[EB/OL]. https://doodlelabs.com/news/sense-interference-avoidance-release/.
建模思路与方案
本题是带地形、能量、时限和通信覆盖的 异构无人机车辆路径/调度问题。所有时间、能耗、充电和链路判定必须严格走附录2、附录3,不能另写一套物理。
统一计算块
两点之间水平直线,巡航海拔 = 航段 DEM 最高点 + 50 m。飞行时间
tgij=hij+vg↑+dijvgc+hij−vg↓ t_{gij}=\frac{h_{ij}^{+}}{v_{g}^{\uparrow}}+\frac{d_{ij}}{v_{g}^{c}} +\frac{h_{ij}^{-}}{v_{g}^{\downarrow}} tgij=vg↑hij++vgcdij+vg↓hij−
等效航程
Lg(q)=Lg0−(Lg0−LgF)(qQg)3/2 L_{g}(q)=L_{g}^{0}-\big(L_{g}^{0}-L_{g}^{F}\big) \left(\frac{q}{Q_{g}}\right)^{3/2} Lg(q)=Lg0−(Lg0−LgF)(Qgq)3/2
架次能耗满足返航余量
EpT=∑(i,j)∈pEgij(qpij)≤(1−ρg)Eguse E_{p}^{T}=\sum_{(i,j)\in p}E_{gij}(q_{pij}) \le(1-\rho_{g})E_{g}^{\mathrm{use}} EpT=(i,j)∈p∑Egij(qpij)≤(1−ρg)Eguse
通信先判地形遮挡 bij(t)b_{ij}(t)bij(t),再算自由空间损耗加遮挡附加损耗,双向门限取两个方向的较小允许损耗。直连不行才上“运输—中继—G01”两段链路,禁止中继多跳。
问题1
先按机型与服务区算最大安全载荷(质量、体积、往返能量余量同时满足)。货箱不可拆、不可跨区混装,做成多维装箱。再用“架次数、总能耗、累计作业时间”做加权或分层优化,并做返航余量 ρg\rho_{g}ρg 的敏感性。
问题2
在问题1组批基础上允许一架次多服务区,形成带时间窗的异构 VRPTW:决策含路径、机型、实体飞机、共享电池、开始时刻。医疗箱与首批保障箱优先。目标可写为及时性惩罚 + 完工时刻 + 能耗 + 架次数。用节约算法/ALNS/自适应大邻域,或先列生成再局部搜索。电池按两阶段充电公式占用时间线。
问题3
给每个运输架次的爬升、巡航、下降、投送全程匹配通信。中继决策包括悬停平面位置、飞行海拔、服务时段和能源组件。中继高度有上限,位置必须落在 DEM 范围内。联合目标增加中继能耗与中继架次。
问题4
保持问题3的组批、访问顺序和通信关系,把 15 个服务区划成 2 组或 3 组;同一运输架次覆盖的服务区必须同组。各组独立核算运输机、电池、中继机和能源组件,比较规模、冗余、均衡和相对库存的缺口。
转载自 CSDN-专业IT技术社区
原文链接:https://blog.csdn.net/luozhenghao/article/details/166461412

