

NeRF-SLAM:单目相机 + 神经辐射场,实时重建"几何与光度双准"的三维场景
原文:NeRF-SLAM: Real-Time Dense Monocular SLAM with Neural Radiance Fields
作者:Antoni Rosinol, John J. Leonard, Luca Carlone(麻省理工学院)
arXiv:2210.13641v1 [cs.CV], 24 Oct 2022
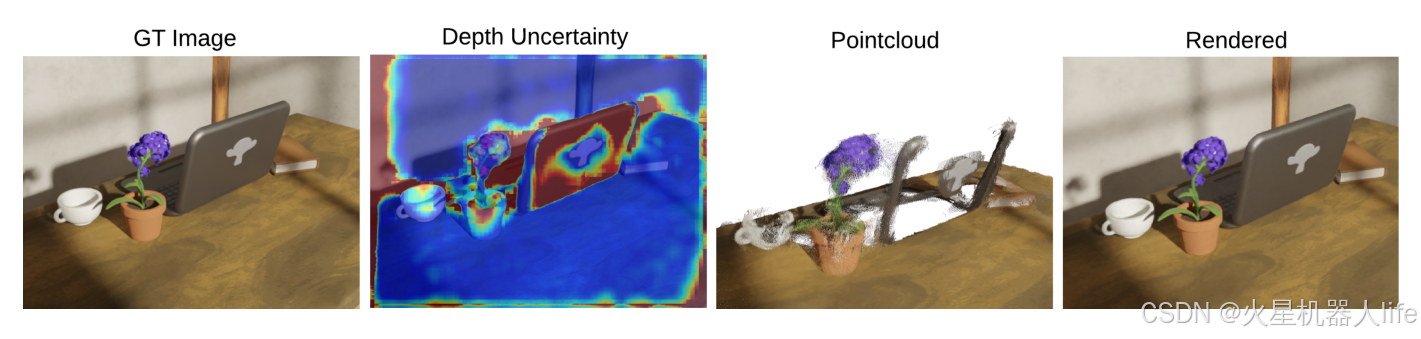
图 1:从左到右依次为输入 RGB 图像、(稠密 SLAM 估计的)深度不确定性、反投影得到的点云、按不确定性阈值过滤后的点云,以及最终渲染的辐射场重建结果。
NeRF-SLAM 把稠密单目 SLAM(Droid-SLAM)输出的位姿、深度图以及它们的边际协方差作为监督信号,实时拟合一个层级体素神经辐射场(基于 Instant-NGP),从而仅用一段随手拍摄的单目视频,就能同时得到几何准确、光度真实的实时三维重建。
研究背景与现有方法不足
从单目图像重建三维场景是计算机视觉中最困难的问题之一。双目/结构光/LiDAR 方案依赖精确标定,而单目相机便宜、轻便、最容易标定——但代价是没有显式深度测量,只能靠三角化,结果往
转载自 CSDN-专业IT技术社区
原文链接:https://blog.csdn.net/ktigerhero3/article/details/166593072

