

项目编号 X504201 | 主控 STM32F103C8T6 核心板 | 视觉采集 ESP32-CAM + OV2640 | 到位检测 四路红外感应模块 | 闸机执行 SG90 舵机 | 本地显示 OLED12864(I2C) | 通信 HTTP POST + TCP Socket | 车牌识别 服务端调用百度在线车牌识别接口 | 服务端 jeesite + SpringBoot + MySQL
摘要:本文介绍一套以服务端车牌识别做决策的车位引导系统。硬件侧以 STM32F103C8T6 为核心板,三路红外感应模块分别盯着车位 1 / 2 / 3,另有一路负责出入感应;车辆到达时 ESP32-CAM 抓拍号牌,JPEG 由模组自己以 HTTP POST 直接上传服务端,图像不经过主控;服务端调用百度在线车牌识别接口返回号牌字符串,主控把识别结论与车位占用状态合并,驱动 SG90 舵机控制闸机放行,OLED12864 就地显示车位总数、剩余车位与收费单价。服务端基于 jeesite 平台与 SpringBoot 框架构建,以 MySQL 完成数据持久化,网页端提供用户管理、车场闸机管理、系统配置、实时数据展示与进出记录查询。
一、项目概述
车位引导的难点不在「数出还剩几个位」,而在「把车、车位与计费对上」。人工发卡只记入口一笔,场内哪些位空着、放行谁说了算、停车费怎么算,往往各管一段。本项目把三件事分到三个位置:红外感应负责「车什么时候到、停在哪个位」,服务端的车牌识别负责「认出这是哪辆车」,主控只负责「汇总状态、驱动闸机与就地显示」。
本文所述系统以 STM32F103C8T6 为主控,四路红外感应模块分别检测三个车位与车辆出入场,红绿 LED 指示车位占用、SG90 舵机做入场方向引导、OLED12864 显示车位概况、蜂鸣器在车位已满时提示,ESP32-CAM 采集现场图像;车牌识别由服务端调用百度在线车牌识别接口完成,服务端基于 jeesite 平台与 SpringBoot 框架构建并以 MySQL 持久化,网页端负责闸机与用户管理、收费标准配置、实时车位数据展示与停车记录查询,把车位检测、图像采集、号牌识别与收费记录整合进同一套可远程查看的闭环。
系统在 2025 年 4 月 完成整机联调,进出记录页存下的 13 条实测记录与五张车牌抓拍样本,就是这条链路真实跑过的痕迹。
1.1 系统技术架构
系统自上而下划分成应用层、服务层、网络层、控制层与感知执行层五个层次。
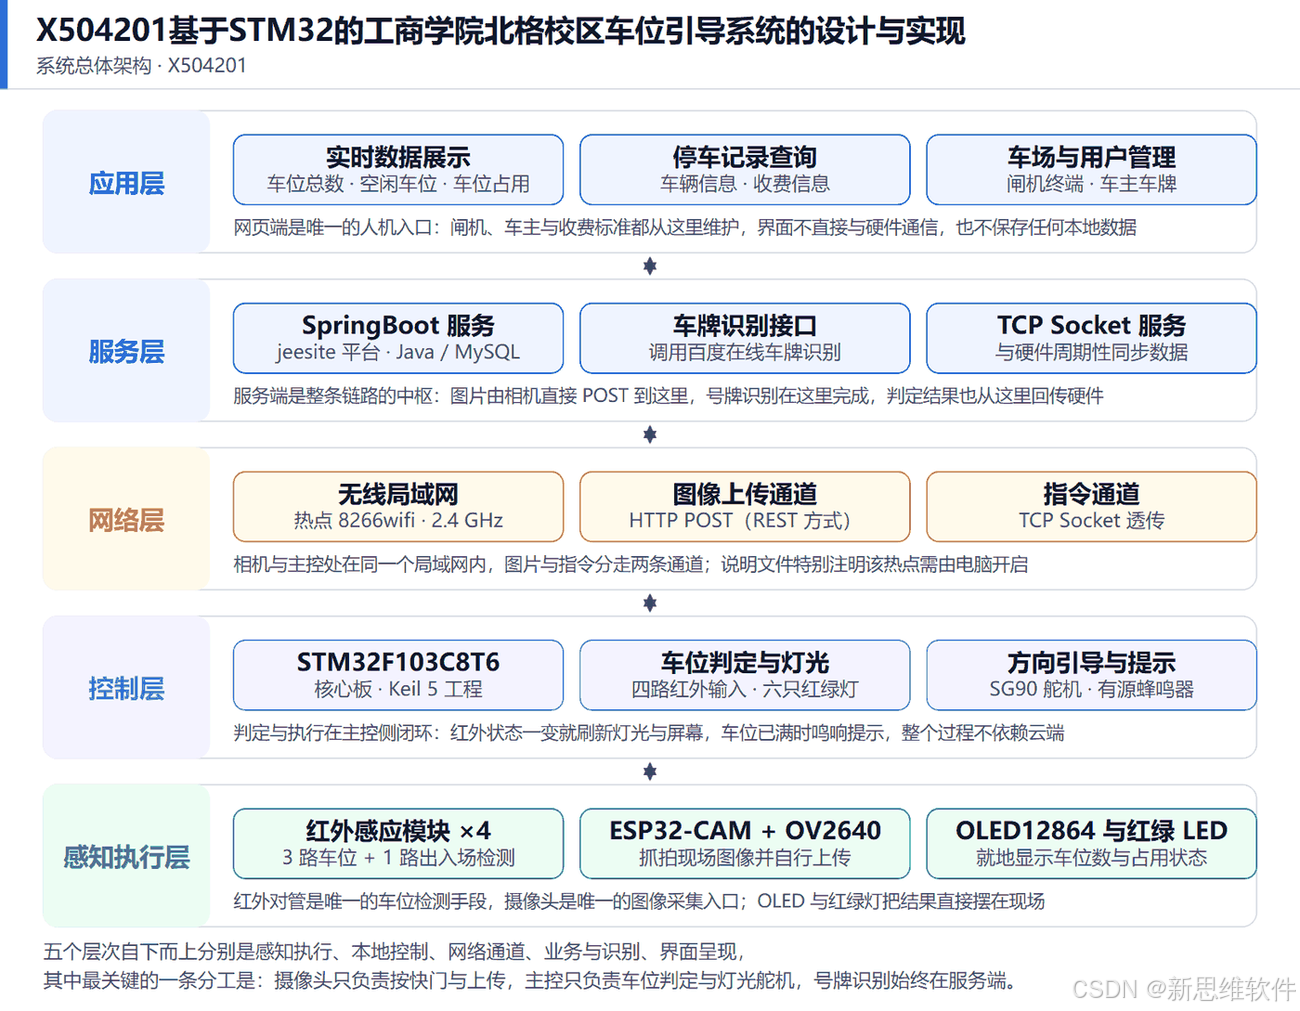
图 1 系统总体架构图
五层的关键分工是:相机只负责按快门与上传,主控只负责汇总车位状态与驱动舵机,车牌识别始终在服务端完成。这也意味着换一家识别服务、改一条计费规则,硬件侧一行代码都不用动。
1.2 系统功能结构
按部署位置划分为硬件系统、软件系统与交付服务三列。
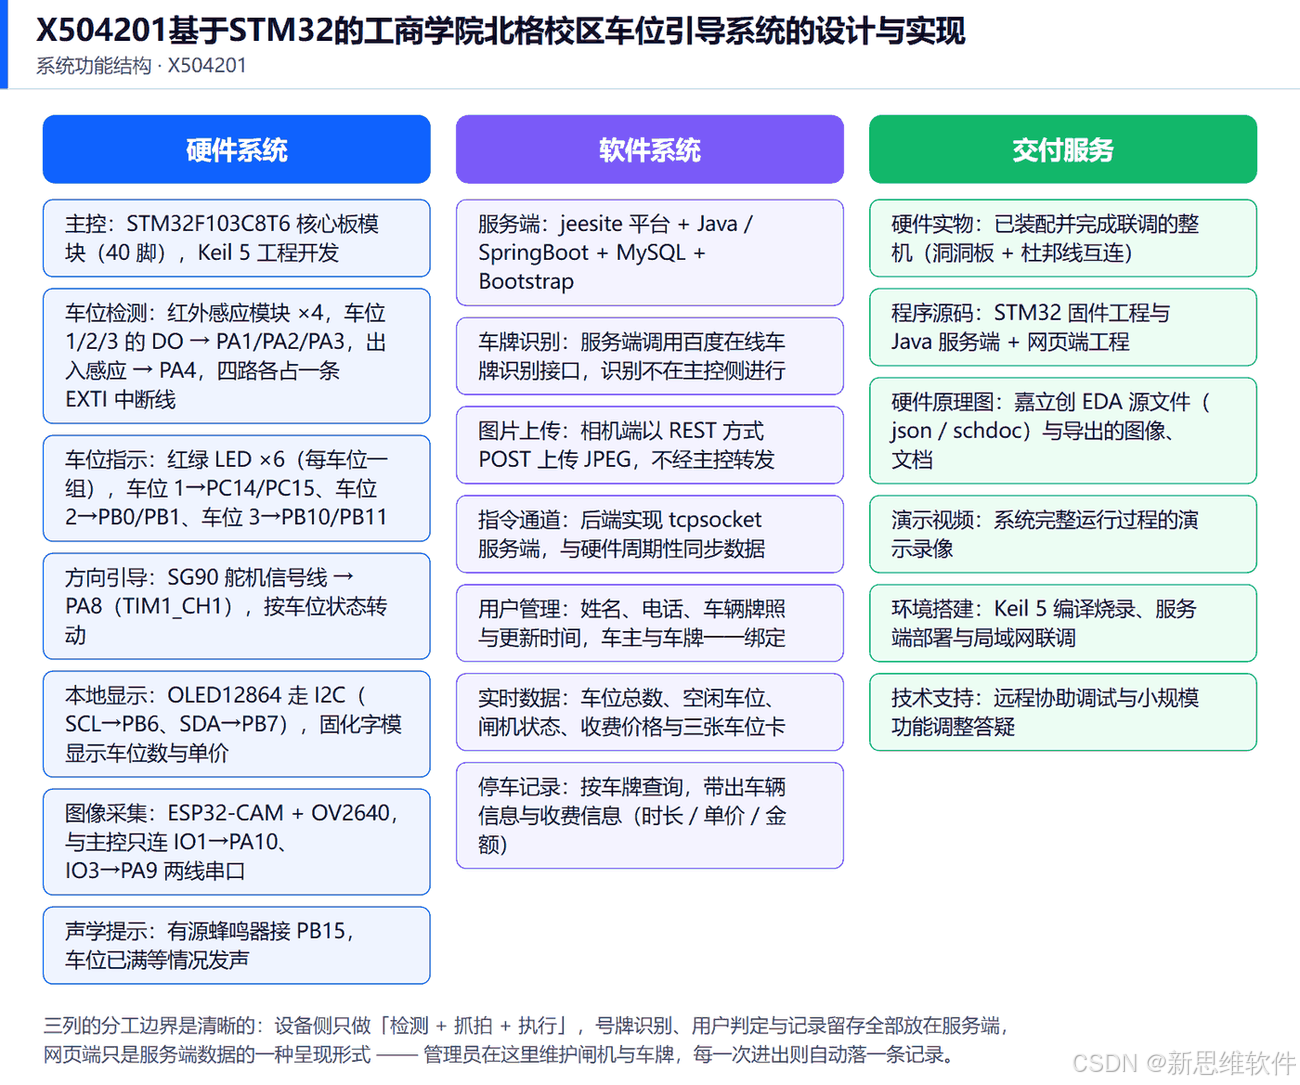
图 2 系统功能结构图
三列之间只有一条边界:设备侧只做「检测 + 采集 + 执行」,号牌识别、计费规则与记录留存全部放在服务端。
二、硬件系统设计
2.1 硬件系统原理框图
整块板子的中心是 STM32F103C8T6 核心板模块,一侧是输入与采集:四路红外感应模块与 ESP32-CAM 摄像头模组,另一侧是输出与执行:SG90 舵机、OLED12864、蜂鸣器与三组车位指示灯,整机由 TYPE-C 取电口单口供电。
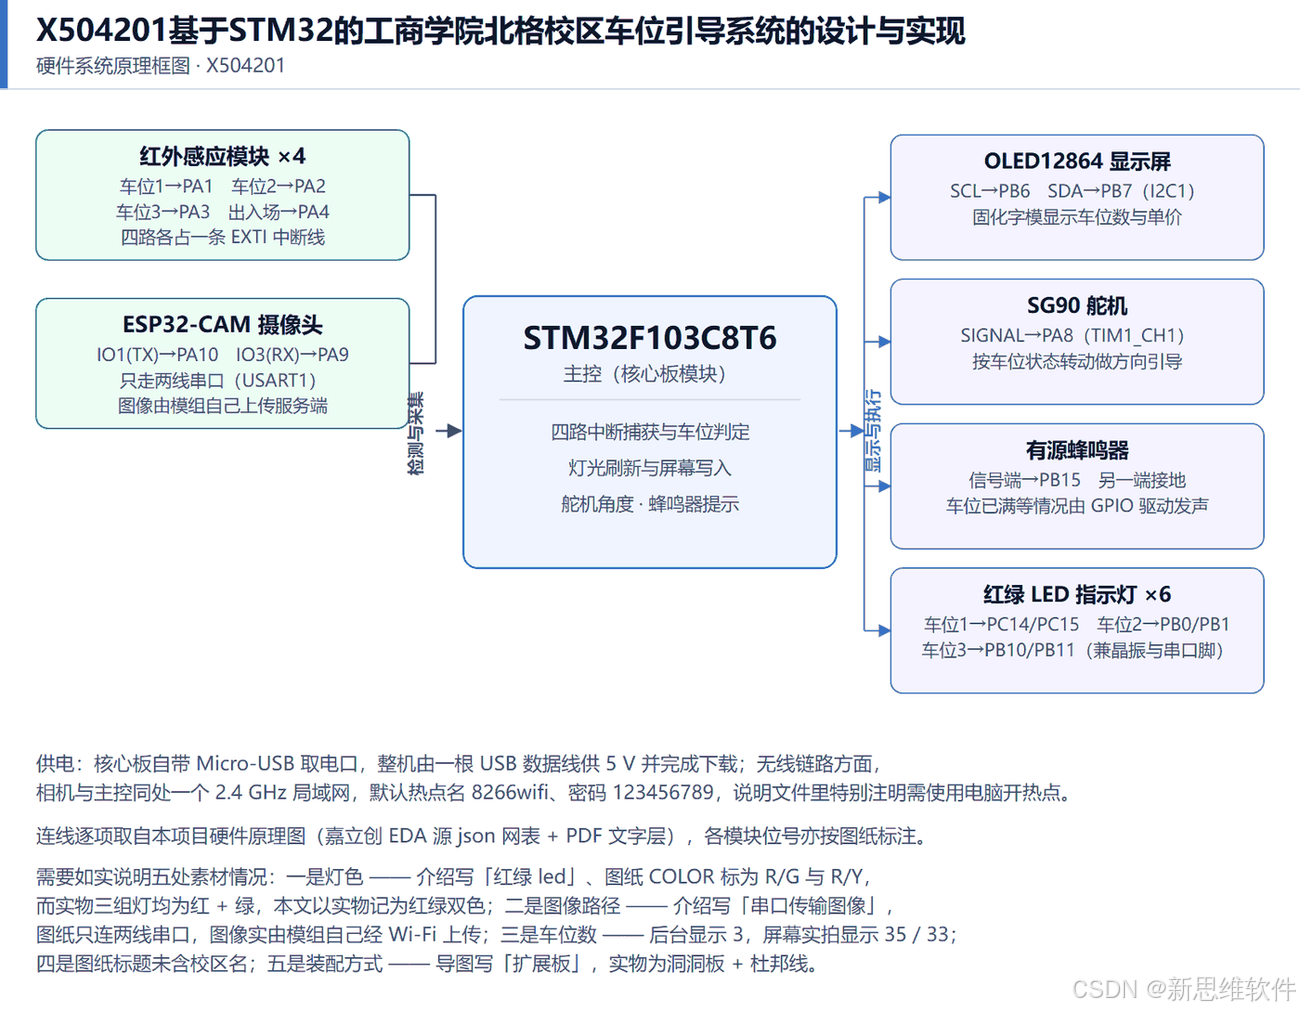
图 3 硬件系统原理框图
从框图可以看出本项目在硬件上的一个关键取舍:图像数据完全不经过主控。红外感应的 DO 只给主控一个边沿事件,真正触发拍照与上传的是模组自己 —— 收到指令后取景,把 JPEG 经 Wi-Fi 以 HTTP POST 直达服务端。主控既不是数据通道,也不需要在固件里解析图像。
2.2 硬件原理图
原理图用嘉立创 EDA 绘制,同时提供 pdf、png、json 与 schdoc 四种格式。本文的接线描述以 json 源文件中的网络标号为准。
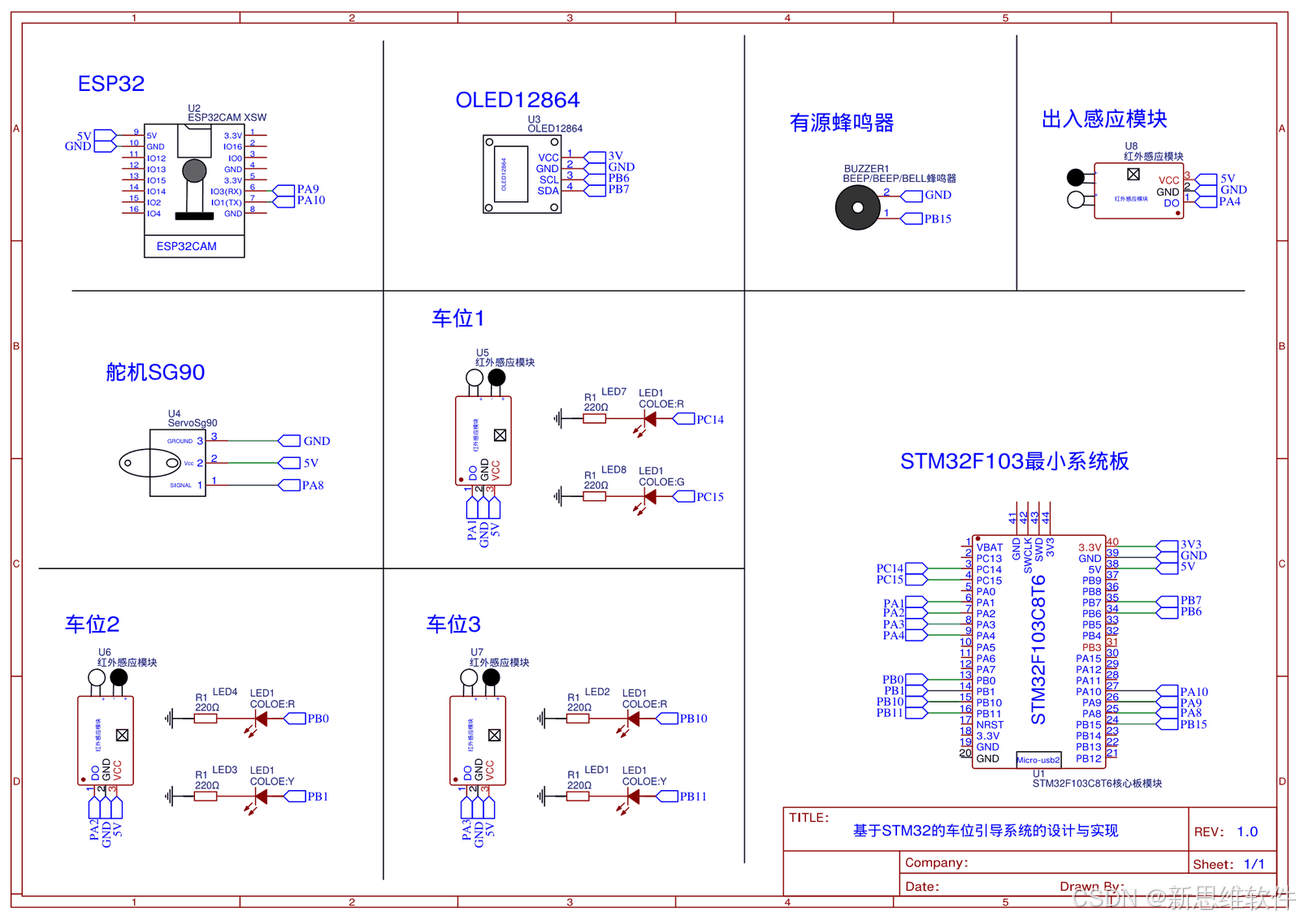
图 4 硬件原理图
提示:解析原理图时建议直接读嘉立创 EDA 的json源文件。导出的 PDF 文字层只会包含已经连线的部分,而源文件里能取出「引出但未连接」的悬空网络标号。提取方式是从schematics[0].dataStr.shape这组字符串里,用\^\^([\d.\-]+)~([\d.\-]+)\^\^(\S+?)~取网络标号坐标,用spiceSymbolName\([^\]*)\` 取元件型号。
2.3 硬件实物
实物装配以洞洞板(万用板)作底板、杜邦线互连,核心板压在板面中部,四路红外感应模块经排针引出,OLED12864 挂在板面一侧,摄像头模组立在板上,整机由一根 USB 线供电与下载。
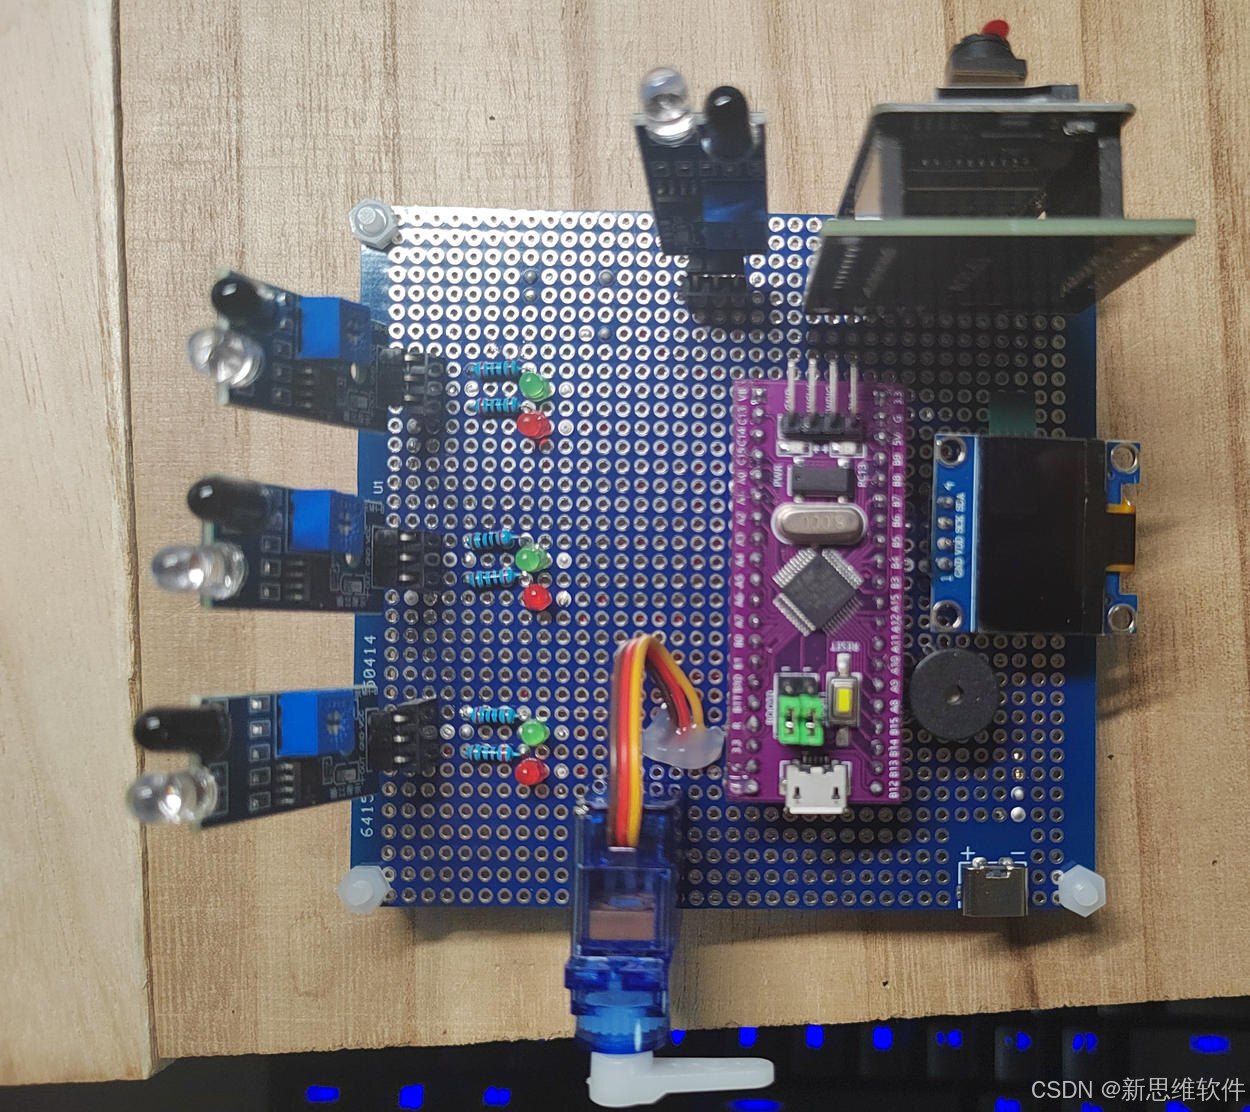
图 5 硬件实物总览
OLED 上实测显示四行:车位引导系统、车位总数:35个、剩余车位:33个、收费单价:4元。车位统计与费率是就地可见的,不需要打开网页也能看出车场当前的状态。
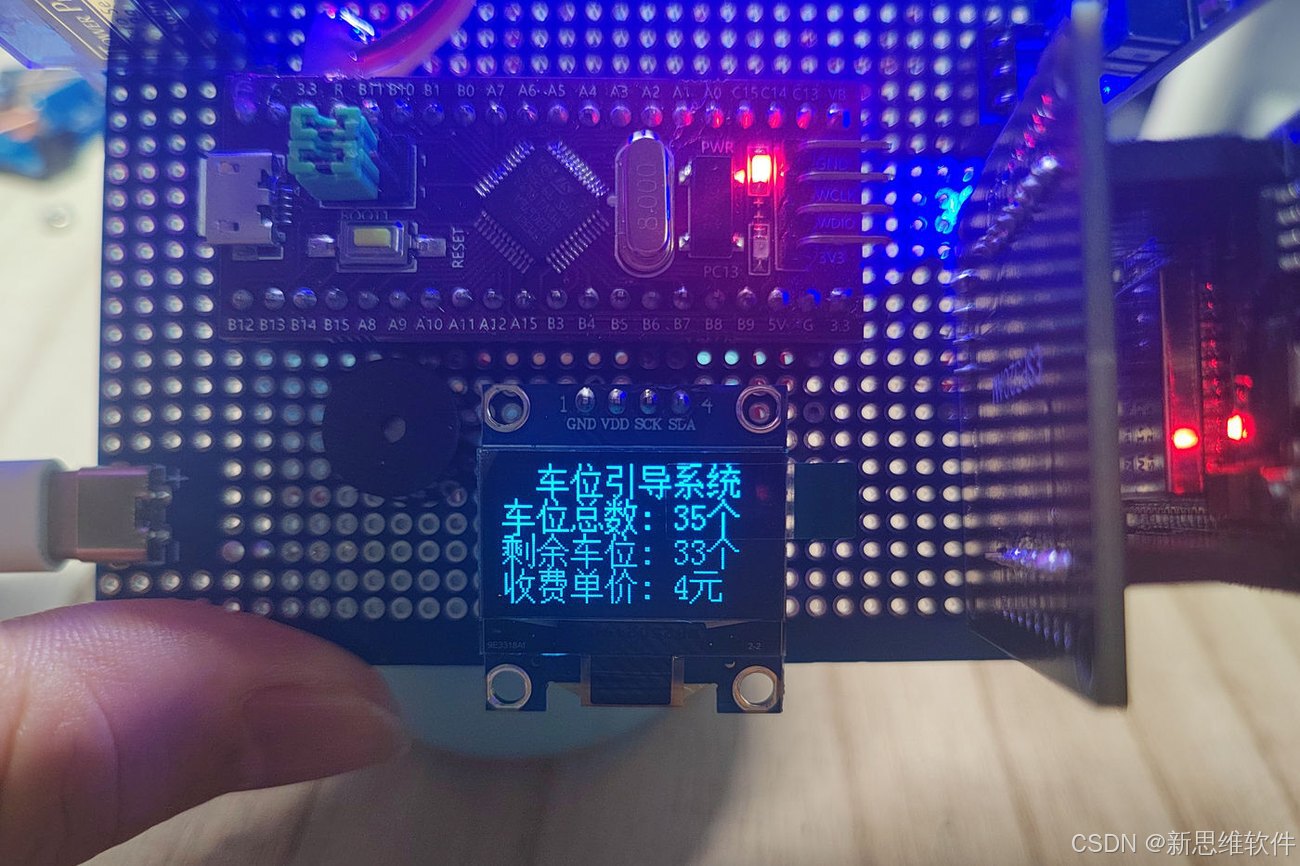
图 6 板载器件与 OLED 读数特写
车牌识别的输入是五张车头实拍样本:浙A·X7U36、闽F·UE988、川A·Y17J5、皖F·66666 与 京A·00000,全部为蓝底白字燃油车号牌,与网页端用户管理和进出记录里的牌照数据一一对应 —— 实时图像区里那些识别结果,就是从这类照片里认出来的。
2.4 引脚分配
| 连接对象 | 信号 | 引脚 | 说明 |
|---|---|---|---|
| 红外感应·车位 1(U5) | DO | PA1 | 恰好是 EXTI 第 1 号外部中断线 |
| 红外感应·车位 2(U6) | DO | PA2 | 恰好是 EXTI 第 2 号外部中断线 |
| 红外感应·车位 3(U7) | DO | PA3 | 恰好是 EXTI 第 3 号外部中断线 |
| 红外感应·出入场(U8) | DO | PA4 | 恰好是 EXTI 第 4 号外部中断线 |
| SG90 舵机(U4) | SIGNAL | PA8 | 即 TIM1_CH1,高级定时器通道 |
| OLED12864(U3) | SCL / SDA | PB6 / PB7 | 与硬件 I2C1 的默认分配完全一致 |
| OLED12864(U3) | VCC / GND | 5V / GND | 模块由 5 V 供电 |
| ESP32-CAM(U2) | IO1(TX) / IO3(RX) | PA10 / PA9 | 对应 USART1;模组 5V、GND 另行供电 |
| 有源蜂鸣器(BUZZER1) | 信号端 | PB15 | 另一端接地;PB15 是 SPI2_MOSI,本设计按普通 GPIO 驱动 |
| 车位 1 指示灯 | 红 / 绿 | PC14 / PC15 | 这两脚同时是外部 32.768 kHz 低速晶振的 OSC32_IN / OSC32_OUT |
| 车位 2 指示灯 | 红 / 黄 | PB0 / PB1 | 图纸 COLOR 标为 R / Y,实物为红绿双色(见缺口说明) |
| 车位 3 指示灯 | 红 / 黄 | PB10 / PB11 | 图纸 COLOR 标为 R / Y;这两脚同时是 USART3 的默认 TX / RX |
把这几根线排开来看,落点并不随意:
· 四路红外分别落在 PA1 / PA2 / PA3 / PA4,恰好是 EXTI 的 1~4 号中断线,四路互不冲突
· 显示屏 SCL / SDA 落在 PB6 / PB7,正是 硬件 I2C1 的默认分配
· 舵机信号 PA8 恰好是 TIM1_CH1,50 Hz、脉宽 0.5~2.5 ms 的周期信号可用硬件 PWM 直接产生
· 摄像头两线落在 PA9 / PA10,正是 USART1 的收发脚
· 六只指示灯分三组:车位1 用 PC14/PC15(兼作 32.768 kHz 晶振脚)、车位2 用 PB0/PB1、车位3 用 PB10/PB11(兼作 USART3 默认收发)
各路外设各归其位,主控这一侧的负担非常轻。
三、逐线核对原理图得到的四处判断
把嘉立创 EDA 源文件里的网络标号提取出来、与 PDF 文字层逐条对照后,有四处值得单独说明。
3.1 四路红外各自占一条外部中断线,互不冲突
四个红外感应模块的 DO 分别落在 PA1、PA2、PA3 与 PA4,而这四个脚恰好是 STM32F103 的 EXTI 第 1、2、3、4 号外部中断线 —— 四路各占一条,既不需要像引脚号撞车的方案那样牺牲其中一路改走轮询,也不会有两路共用一个中断入口时「一次触发分不清是谁」的问题。车位占用与车辆出入场都是「来了就要立刻记账」的事件,四路各自独占一条中断线,意味着任何一路的状态变化都不会被漏采。
3.2 显示屏的接线与硬件 I2C1 的默认分配完全吻合
OLED12864 的 SCL 接 PB6、SDA 接 PB7,而 STM32F103 的硬件 I2C1 默认功能分配正是 SCL = PB6、SDA = PB7,两者完全一致。这块屏因此具备直接调用片上 I2C1 外设的条件,不必再用通用 IO 去模拟时序 —— 对一块需要持续刷新车位数的屏来说,硬件外设的稳定性比软件模拟省心得多。
3.3 舵机刚好落在高级定时器的通道上
SG90 的信号线接在 PA8 上,也就是 TIM1_CH1。舵机要求的是 50 Hz、脉宽 0.5 ~ 2.5 ms 的周期信号,用一路高级定时器的通道直接产生最直接,不必额外占用通用定时器去凑节拍。本设计用舵机做入场方向引导,转动角度与车位状态绑定。
3.4 六只指示灯分在三组引脚上,其中两只兼作晶振脚
车位 1 用 PC14 / PC15,车位 2 用 PB0 / PB1,车位 3 用 PB10 / PB11。值得注意的是:PC14 与 PC15 同时是外部 32.768 kHz 低速晶振的 OSC32_IN / OSC32_OUT,PB10 与 PB11 同时是 USART3 的默认 TX / RX。本设计把这三组都当普通 GPIO 用,因此若将来要启用外部低速晶振或 USART3,需要重新分配这三组灯脚。蜂鸣器所在的 PB15 是 SPI2_MOSI,同样按普通 GPIO 驱动 —— 有源蜂鸣器只需高低电平,本来也不需要用 PWM。
以上四条并非对设计的质疑,而是对既有连线的如实描述 —— 本文只记录原理图上真实存在的连接,不对作者的意图作推测。
四、通信链路与数据交互
4.1 通信参数
| 链路 | 协议 / 方式 | 说明 |
|---|---|---|
| 无线承载 | Wi-Fi 2.4 GHz(STA 模式) | 默认热点名 8266wifi、密码 123456789;说明文件里特别注明需使用电脑开热点 |
| 图像上传 | HTTP POST(REST 方式) | 相机端把拍到的 JPEG 直接 POST 到服务端的上传接口,不经过主控转发 |
| 指令通道 | TCP Socket | 服务端实现 tcpsocket 服务端,与硬件周期性同步数据、下发指令 |
| 车牌识别 | 服务端调用百度在线车牌识别接口 | 号牌识别在服务端完成,识别结果回写停车记录;硬件侧不做识别 |
| 服务端技术栈 | jeesite 平台 + Java / SpringBoot / MySQL / Bootstrap | 网页端与管理接口都构建在这一套框架上,数据以 MySQL 持久化 |
| 固件开发 | Keil 5 | STM32F103C8T6 固件工程在 Keil 5 下编译并烧录 |
| 缴费入口 | 网页端弹出的缴费图形码 | 说明文件写明缴费时手机需连上同一个 8266wifi 热点,因此该入口只在同一局域网内可用 |
相机端保存的配置原文如下(局域网地址,仅供同网段调试参考):
ssid:8266wifi
pass:123456789
server IP:192.168.137.250
server port:19214
rest url:http://192.168.137.250:8889/f/esp32/upload
debug mode:false
word mode: Periodic photo taking
抓拍模式默认为周期拍照(Periodic photo taking),也可由红外感应触发单次抓拍。
4.2 数据交互时序
以「一辆车驶向出入口」为例,整个过程分成十二步:出入感应检测到车辆、边沿事件进主控、发出拍照指令、图像以 HTTP POST 直传服务端、服务端建立进出记录、调用百度在线车牌识别接口、号牌结论写入记录、结论经 TCP Socket 回传、主控合并车位占用状态判定、驱动舵机控制闸机、OLED 与指示灯刷新、记录落库。
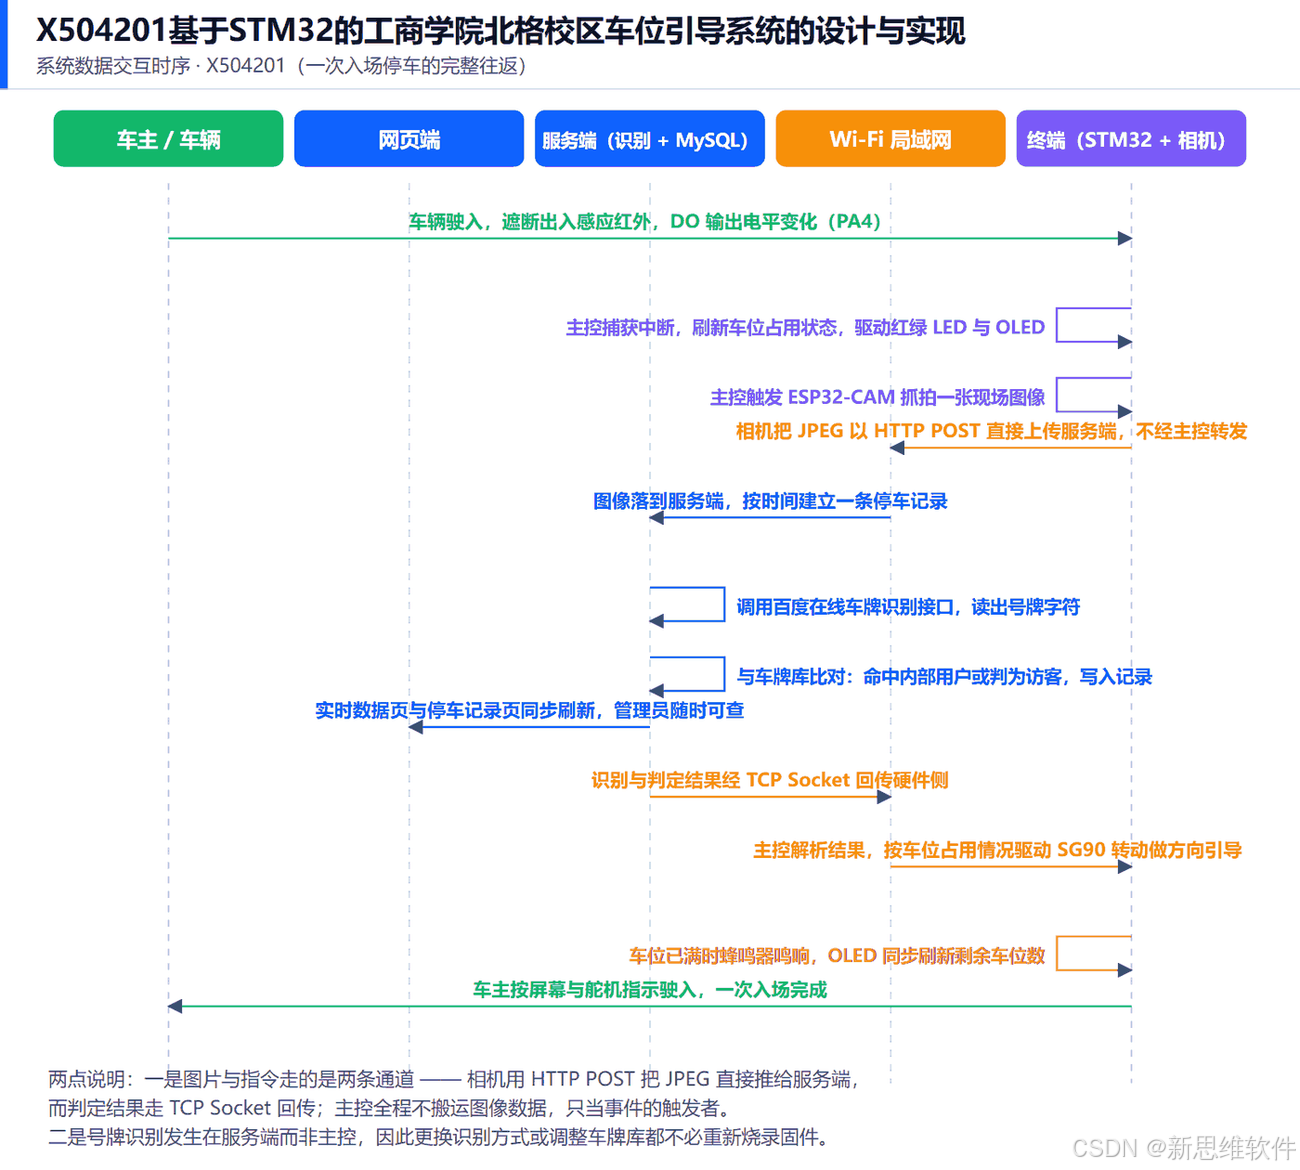
图 7 系统数据交互时序图
这张图里有两处值得展开。第一处是「主控全程不搬运图像数据」:JPEG 从模组直接进网络,主控只是事件的触发者,采集链路在主控这一侧非常轻。第二处是「认车结论不依赖硬件」:识别接口的调用发生在服务端,硬件侧既没有模型也没有号牌库。
五、软件系统与界面功能
5.1 界面字段
| 界面分组 | 字段与说明 |
|---|---|
| 用户管理 | 姓名 / 电话 / 车辆牌照 / 更新时间 / 操作 — 按姓名与电话检索,右上角另有「+新增」;「车辆牌照」一栏把车主与车牌绑定起来 |
| 编辑用户 | 姓名 / 电话 / 车辆牌照 — 弹层页头写着「基本信息【手机号码将作为登录的账户信息】」,提交前为「保存」「关闭」两个按钮 |
| 车场闸机管理 | 终端编号 / 终端名称 / 安装地址 / 车位 1 / 车位 2 / 车位 3 / online / 更新时间 / 操作 — 登记每一台闸机终端的编号、名称、安装地址与三个车位的实时占用情况 |
| 系统配置 | 参数名称 / 类型 / 参数项 / 参数值 / 备注 / 更新时间 / 操作 — 以「参数名称 / 类型 / 参数项 / 参数值」四列维护收费单价与各停车场编号 |
| 实时数据展示 | 车位总数 / 空闲车位 / 闸机状态 / 收费价格 + 三个车位卡 + 车场参数设定 + 实时图像 — 顶端给出更新时间与车场编号下拉,其后是四张统计卡、三张车位卡与车场参数设定区 |
| 进出记录查询 | 车牌 / 类型 / 用户 / 电话 / 入库照片 / 入库时间 / 出库照片 / 出库时间 / 停车时长(分钟) / 单价(元/小时) / 收费金额(元) / 闸机编号 / 备注 / 操作 — 一次进出留一条记录,同时带出车辆信息与收费信息,查询条件为车牌号码 |
侧边菜单共五项:用户管理 / 车场闸机管理 / 系统配置 / 实时数据展示 / 进出记录查询。其中「系统配置」只有 4 条记录,却决定了费率与车场规模。
5.2 登录页与实时数据展示
登录页标题「车位引导系统」,字段只有「登录账号」「登录密码」两项。
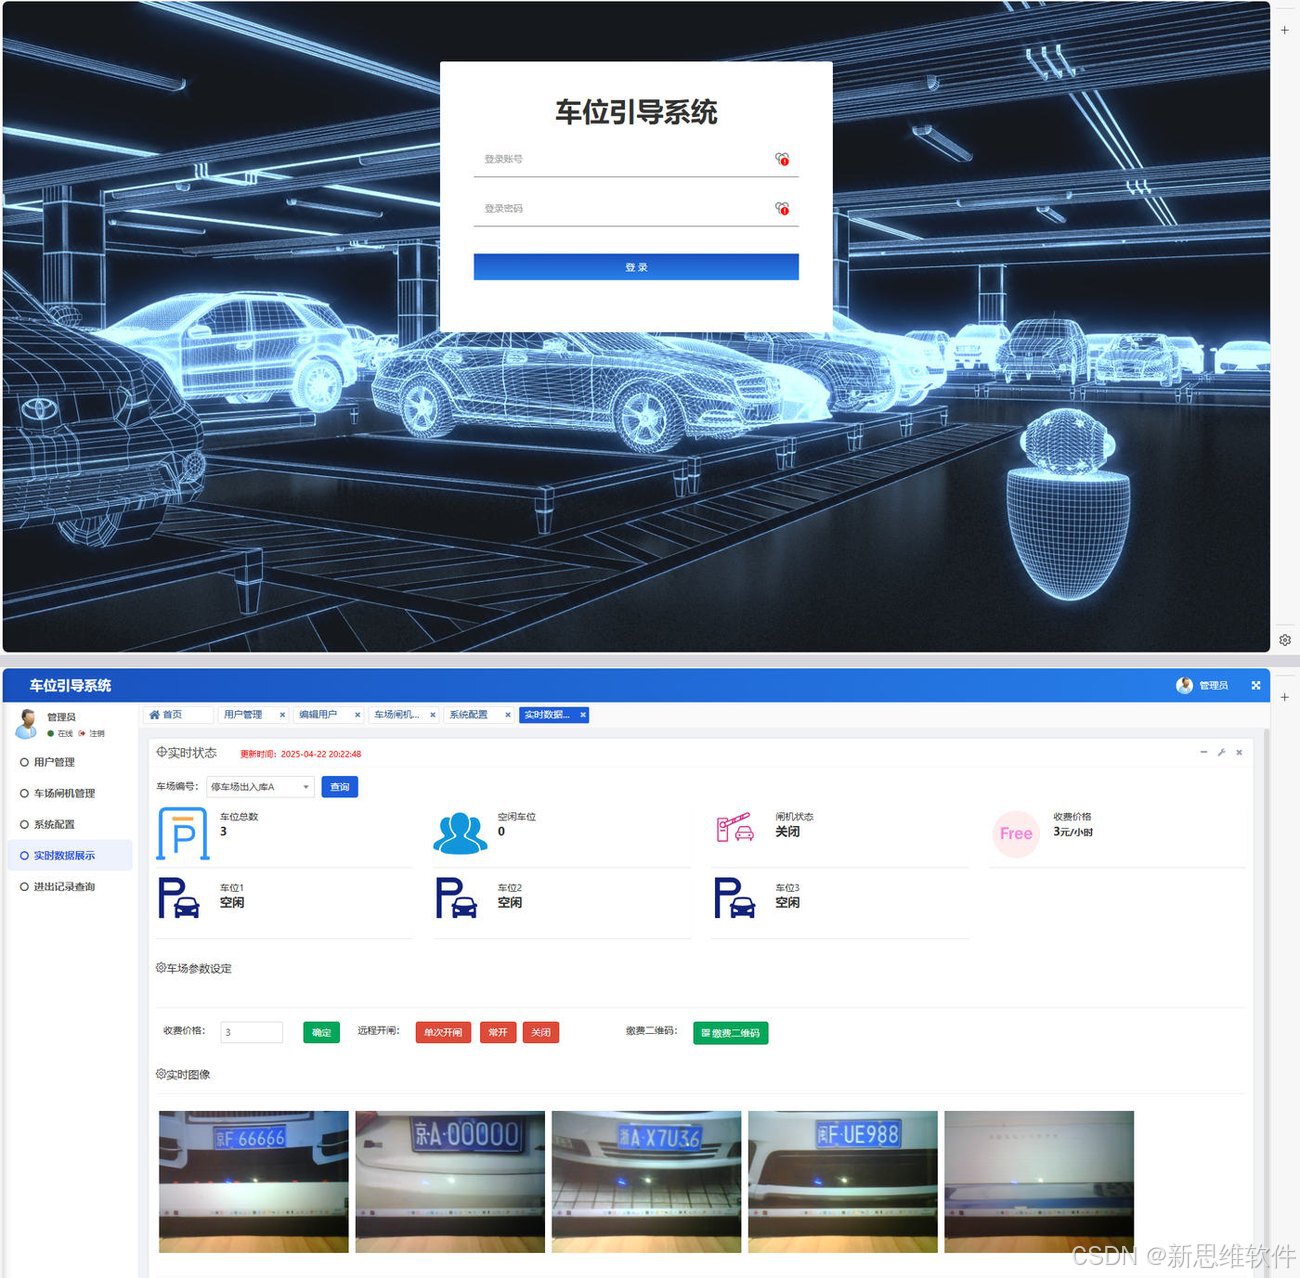
图 8 登录页与实时数据展示页
实时数据展示页顶端给出更新时间与车场编号,中部是四张状态卡与三个车位卡,下面依次是车场参数设定区与实时图像区。实测这一帧为:更新时间 2025-04-22 20:22:48、车场编号 停车场出入闸A、车位总数 3、空闲车位 0、闸机状态 关闭、收费价格 3元/小时,三个车位卡均为空闲。
必须说明:网页端「车位总数 3」是演示环境按三个模拟车位登记的口径,而终端 OLED 实拍的「车位总数 35个 / 剩余车位 33个」是屏幕固化的演示画面,两处口径不一致,本文如实并列、不作统一。
车场参数设定区共三组:收费价格填入数值后点确定即生效;远程开闸提供「每次开闸 / 常开 / 关闭」三档;缴费入口一栏提供「显示缴费码」按钮。实时图像区按时间横向排出最近五张车牌抓拍:皖F·66666、京A·00000、苏A·X7U34、闽F·UE988 与一张空位。
5.3 用户管理与车场闸机管理
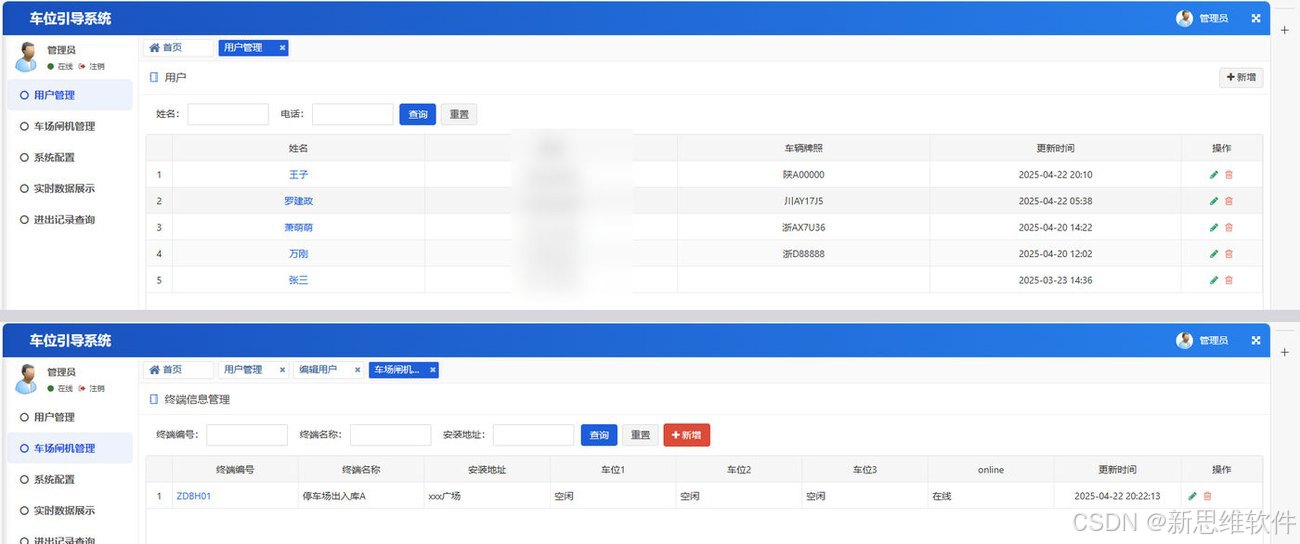
图 9 用户管理页与车场闸机管理页
用户管理页实测注册了 5 条记录,车辆牌照依次为 陕A00000、川AY17J5、浙AX7U36、浙D88888 与未填写。编辑用户弹层的页头写着 基本信息【手机号码将作为登录的账户信息】,也就是说手机号同时承担账号与联系方式两个角色;「车辆牌照」一栏则把车牌与人绑定,供进出记录按「内部 / 访客」归类。
车场闸机管理页实测只有 1 台:终端编号 ZDBH01、终端名称 停车场出入闸A、安装地址 xxx广场、车位 1 / 2 / 3 均为 空闲、online 状态 在线、更新时间 2025-04-22 20:22:13。表格把三个车位的占用状态直接铺进列里 —— 加装第二台闸机时,后台不需要改代码,登记一条即可。
5.4 系统配置与缴费入口

图 10 系统配置页与缴费入口弹层
系统配置页共 4 条,逐条列出如下:
单价      tcs1  sfdj  3      <- 收费单价
停车场A   tcs1  tc1   1      <- 车位数配置
停车场B   tcs1  tc2   1
停车场C   tcs1  tc3   1
费率与车场规模都以配置项形式落库 —— 改单价是改一条记录,加一个停车场是再加一条。
缴费入口弹层的结构是:顶部一行红字提示「请先连接电脑热点后再支付」,标题「支付停车费」,副标题「提前支付,出口不排队」,图形码下方注明支持的支付渠道(支付宝、APP 等)。把它与实时数据展示页的「显示缴费码」按钮连起来看,缴费这条支路的设计意图就清楚了 —— 局域网环境里车辆端要先连上热点,才能访问到支付页。
5.5 进出记录查询
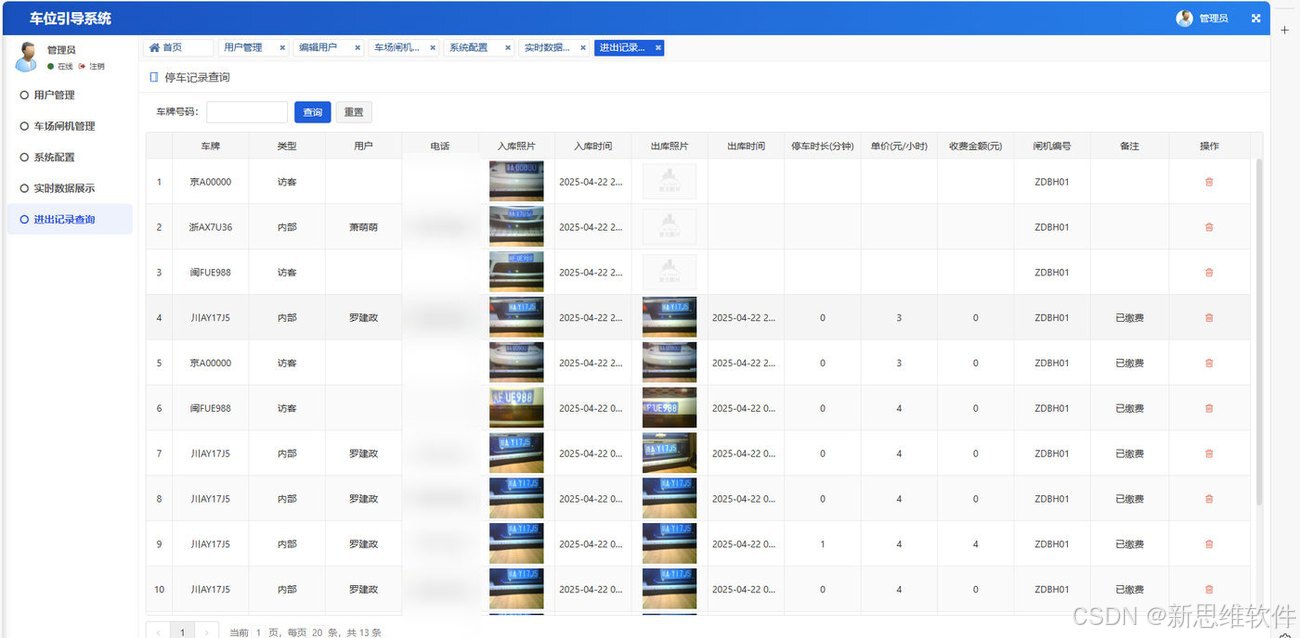
图 11 进出记录查询页
实测该查询共 13 条记录,每页显示 20 条。可见样本里既有访客也有内部车辆:
京A00000   访客   (无用户无电话)
浙AX7U36   内部   萧萌萌
闽FUE988   访客
川AY17J5   内部   罗建政
其中一条出库于 2025-04-22 的记录完整走完了计费:停车 1 分钟、单价 4、收费金额 4、闸机编号 ZDBH01、备注「已缴费」;其余多数条目停车 0 分钟、单价 4、收费 0。
这张表有两处值得留意。一是「类型」一栏把车分成了「内部」与「访客」两类:内部车能在用户管理页找到车牌与人的绑定,访客车则只有车牌没有用户 —— 计费规则由此分岔。二是「入库照片 / 出库照片」两列都是缩略图,说明每一次进出都留了影像。
说明:本项目界面截图含真实手机号,已在交付前统一作不可逆遮蔽(马赛克 + 高斯模糊)。遮蔽后经高频细节能量自校验,各遮蔽区域降至原值的 0.1% 以下。
六、终端屏幕与车牌识别样本
硬件实拍里 OLED 读数清晰可辨,车牌样本与后台数据一一对应。
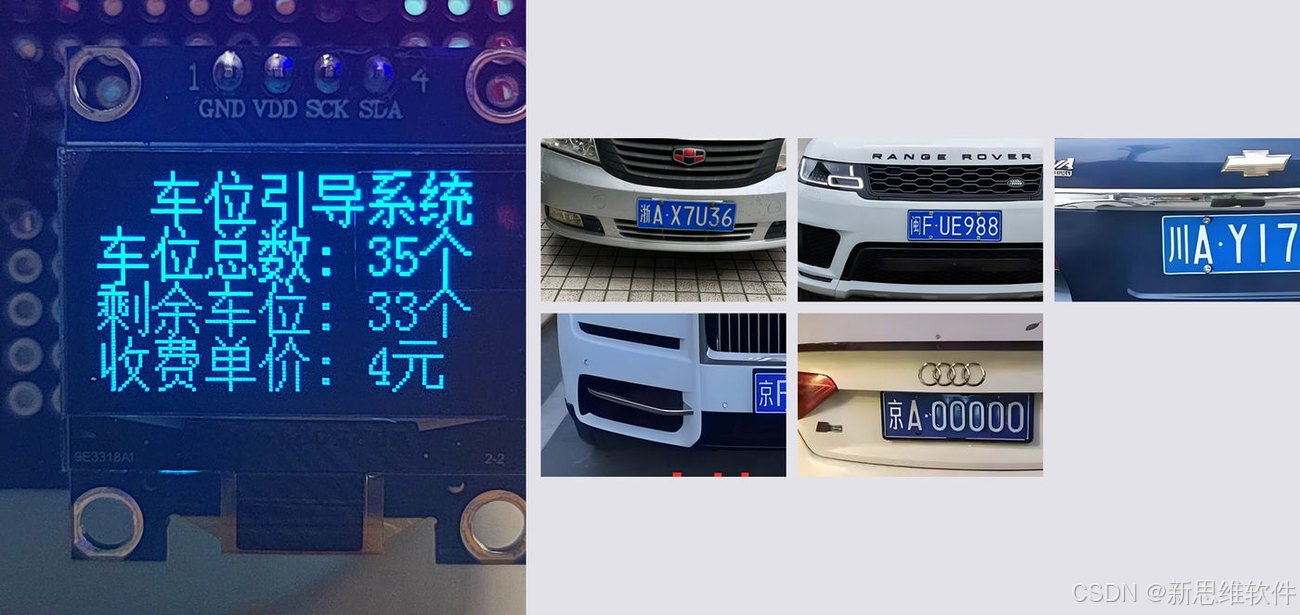
图 12 终端 OLED 读数与车牌识别样本
把这两组证据放在一起看,可以说清楚一件事:屏幕上的车位统计是主控写上去的实时状态,而识别样本里的号牌与进出记录页、用户管理页里的牌照字段完全一致 —— 整条「抓拍—识别—落库」链路的输入与输出都对上了。
七、系统视频展示
演示视频完整记录了系统从登录、查看车位状态,到车辆到达、触发拍照、服务端识别、闸机放行的全过程。
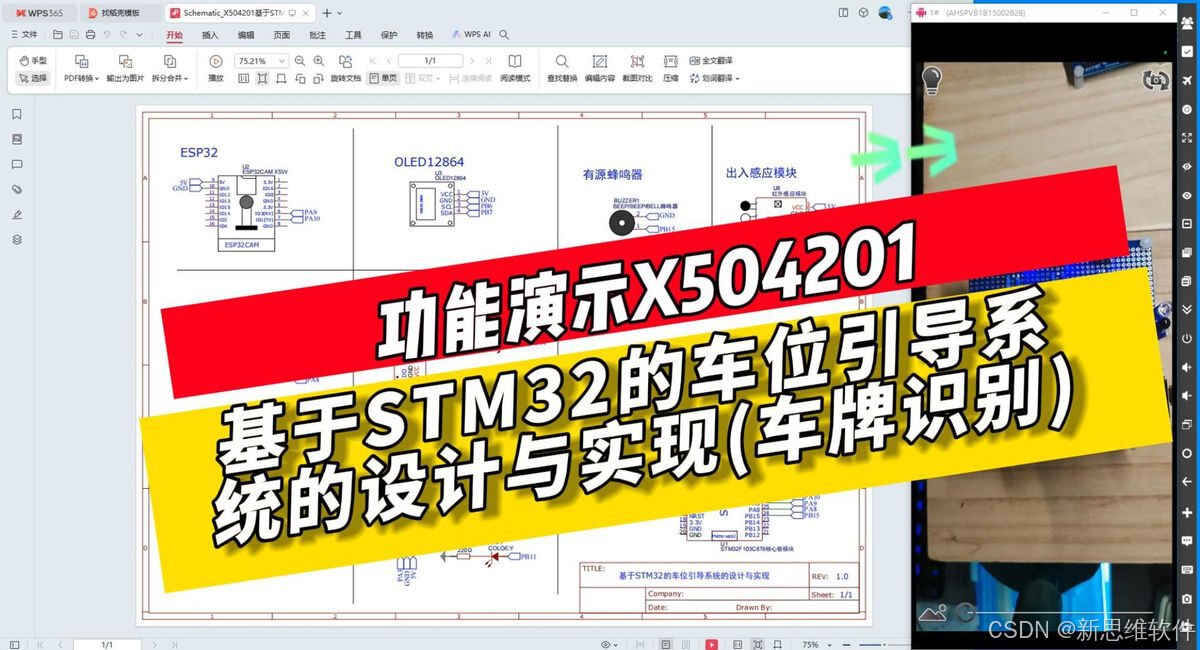
图 13 演示视频封面
视频里可以重点看三处:一是车辆到达检测位到屏幕出现识别结果之间的停顿,这段时间正是图像上传与车牌识别在服务端跑;二是实时数据展示页状态卡与车位卡的刷新,占用与空闲一目了然;三是 OLED 上车位总数与剩余车位的变化,它与网页端实时数据展示页是同一份状态的两种呈现。
八、交付内容
| 交付项 | 形式 |
|---|---|
| 硬件实物 | 已装配并完成联调的整机(洞洞板 + 杜邦线) |
| 程序源码 | STM32F103C8T6 固件工程与 Java 服务端 + 网页端工程 |
| 硬件原理图 | 嘉立创 EDA 源文件(json / schdoc)及导出的图像与文档 |
| 演示视频 | 系统完整运行的演示录像 |
| 技术支持 | 远程协助环境搭建、程序调试与小规模修改答疑 |
项目编号 X504201。本文所述系统已完成实测验证,相关技术问题可在评论区交流。
转载自 CSDN-专业IT技术社区
原文链接:https://blog.csdn.net/flyaimo/article/details/166991877

