

标签:#智能驾驶 #DMS #L2辅助驾驶 #预期功能安全SOTIF #ACC车道保持
一、事件简述
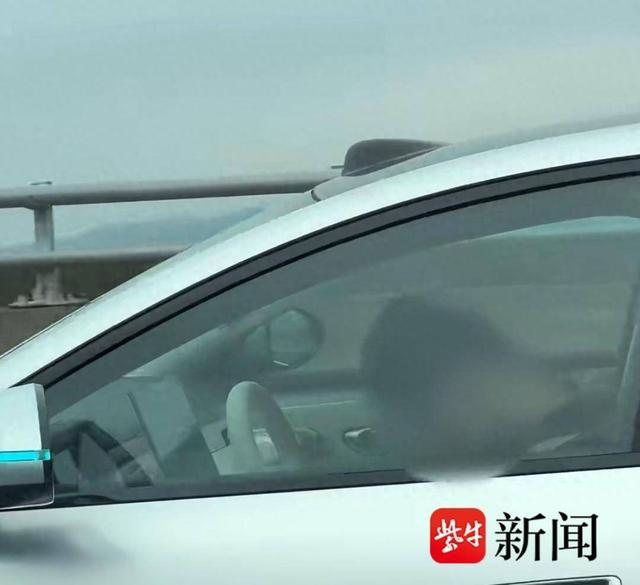
国庆期间沪昆高速,一名海豹08车主开启L2级组合驾驶辅助(ACC自适应巡航+车道居中保持),在主驾位置低头昏睡长达数分钟。后车拍摄者多次鸣笛警示无任何反应;直到前方拥堵,车辆AEB自动刹车才惊醒驾驶员,相关视频在全网广泛传播,引发行业对L2辅助驾驶DMS安全机制的激烈讨论。
核心事实梳理:
1. 涉事车辆为比亚迪海豹08智驾版,搭载天神之眼B智驾系统,硬件配备激光雷达+红外DMS摄像头;
2. 驾驶员未佩戴黑帽子、墨镜,全程处于主驾座位,仅头部前倾低垂、下巴抵住胸口,处于深度昏睡状态;
3. 核心异常现象:车辆DMS驾驶员监测系统全程未触发疲劳、分心告警,L2辅助驾驶持续稳定运行,无降级、无退出、无减速,仅前车制动触发AEB时才唤醒司机;
4. 法律核心定性:所有民用L2辅助驾驶均为组合驾驶辅助,不属于自动驾驶,驾驶员是行车安全第一责任人,高速行车昏睡属于典型的妨碍安全驾驶违法行为。
基于本次反常的失效场景,笔者产生核心技术疑问:车辆硬件DMS完好、驾驶员在位,仅因头部姿态问题导致识别丢失,系统为何无任何兜底防护?从安全工程角度而言,当DMS摄像头识别失效、无法有效监测驾驶员状态时,车辆为何不禁止L2激活、或触发持续强报警并强制降级?带着这一核心疑问,本文从底层原理、策略设计、行业对比、优化方案全方位深度拆解。
二、DMS基础原理与本次失效根因
2.1 纯视觉DMS疲劳识别核心逻辑
当前主流车载DMS均采用近红外视觉摄像头方案,可适配夜间、隧道、逆光等全场景光线环境,核心通过AI视觉算法识别驾驶员状态,核心监测指标包含:
- PERCLOS指标:单位时间内眼睑闭合占比,是行业判定驾驶员微睡眠、疲劳昏睡的核心核心参数;
- 头部姿态参数:实时检测头部俯仰、偏航、翻滚角度,判定驾驶员是否低头、扭头、失位;
- 面部关键点识别:定位眼眶、瞳孔、嘴角等关键点位,判断睁眼、闭眼、打哈欠、分心等状态。
算法运行核心前提:必须持续稳定捕捉到人脸及眼眶关键特征点。
DMS摄像头固定安装于车辆A柱或顶棚位置,标定视角、算法模型均基于驾驶员正常抬头、面部正对路面的常规驾驶姿态训练。当驾驶员低头垂头昏睡、面部完全朝向胸口时,眼眶、面部特征完全脱离摄像头有效视场,AI算法会直接丢失人脸跟踪链路。
关键认知差:外部拍摄者侧后方可清晰看到车内驾驶员,不代表车内DMS摄像头可以捕捉到有效人脸、眼部特征。二者观测视角完全独立,外部可视≠系统可识别。此时系统仅判定“人脸丢失”,无法判定“驾驶员疲劳昏睡”,直接导致疲劳报警逻辑完全无法触发。
2.2 传感器融合策略漏洞:方向盘检测优先级失衡
海豹08搭载电容式方向盘检测方案,通过方向盘内置电容传感器,仅检测方向盘是否有导体接触,以此判定驾驶员是否手握方向盘、具备接管能力。
- 方案优点:硬件成本低、算法逻辑简单、日常适配性强;
- 致命缺陷:无身份、无力度、无扭矩校验,仅识别导体接触,可被通用导电配重环、电容垫片轻松欺骗。
本次事件最核心的设计漏洞,来自于双监测系统的权重分配逻辑:海豹08系统策略中,方向盘电容接触信号优先级远高于DMS视觉识别信号。
只要电容传感器检测到方向盘存在导体接触,即便DMS长时间丢失人脸、无法识别驾驶员状态,系统依然默认驾驶员在位、具备随时接管车辆的能力,不会触发告警、不会强制退出L2、不会主动减速。
最终失效闭环:DMS视觉人脸丢失 + 方向盘电容信号被欺骗 = 双安全监测体系完全破防,L2持续无风险运行。
同时需要明确两个核心概念,避免认知混淆:
1. 硬件遮挡:手动关闭DMS隐私滑盖,摄像头物理被遮挡,属于硬件故障级失效;
2. 算法识别丢失:DMS硬件完好、功能正常,仅因驾驶员姿态超出算法识别边界,导致无有效识别数据。
海豹08的核心设计问题:仅将硬件故障作为风险触发条件,对于算法层面的长时间识别失效,无任何风险兜底机制,不会锁死L2功能。
三、主流车企DMS+L2安全策略横向对比
本次事件暴露的并非单一车企问题,而是行业L2辅助驾驶DMS融合策略的共性取舍问题。下文横向对比比亚迪、理想、小鹏三大主流车企的L2安全监测逻辑,清晰拆解各家设计理念的差异与短板(所有车型均为合规L2辅助驾驶,驾驶员为第一责任主体)。
|
对比项 |
比亚迪海豹08(涉事车型) |
理想(AD Max新款L系列) |
小鹏(G6/GX系列L2) |
|---|---|---|---|
|
方向盘检测方案 |
电容式;仅检测接触,配重环可轻松欺骗 |
新款扭矩式;检测微小转向力矩,配重环无法欺骗;老款为电容式 |
电容+扭矩双校验,单纯电容垫片极易被识破 |
|
DMS决策权重 |
方向盘信号 > DMS人脸识别;DMS仅为附加提醒,无权限限制L2 |
DMS视线/人脸状态权重更高;眼睛看路优先于手握方向盘 |
DMS状态直接绑定L2权限,持续失能直接触发降级 |
|
高速L2分级处置 |
仅仪表文字+语音轻提醒;丢人脸+方向盘信号正常,不告警、不减速、不退出L2 |
弹窗+高频语音警告;无响应则双闪、车道减速刹停、自动呼叫救援 |
多级高频提醒;拒不接管直接退出L2;GX版本支持靠边停车+SOS救援 |
|
DMS识别失效处置 |
硬件完好仅识别丢失,L2正常运行;DMS遮挡后仍可启用L2 |
DMS故障/遮挡,L2可用但持续强制提醒驾驶员接管 |
DMS失效后L2可激活,但系统关闭注意力监测,新版本策略持续收紧 |
|
核心短板 |
低头必丢人脸+电容方向盘易欺骗,双监测失效风险极高 |
纯视觉DMS固有短板,完全低头埋胸依旧丢失人脸识别 |
极端低头场景视觉识别失效,无法突破纯视觉硬件边界 |
3.1 三大车企底层设计理念差异
1. 比亚迪:信任硬件接触信号,弱化视觉监测权重
核心逻辑:只要方向盘检测到导体接触,就默认驾驶员在位、可随时接管车辆。DMS疲劳监测仅作为锦上添花的附加提醒,不参与L2权限管控、不影响系统运行,这也是本次安全事故发生的核心设计根源。
2. 理想:以驾驶员视觉注意力为核心判定标准
核心逻辑:允许驾驶员短时脱手,但绝不允许视线脱离路面、注意力失效。DMS识别到驾驶员闭眼、长时间低头、人脸丢失后,会逐级升级告警,最终减速刹停兜底。但依旧依赖纯视觉方案,无法解决完全低头失识别的问题。
3. 小鹏:DMS状态与L2权限强绑定
核心逻辑:将驾驶员状态作为L2运行的前置约束条件,持续识别到驾驶员失能、分心、人脸丢失,直接收回辅助驾驶权限。高阶车型搭载失能兜底策略,是行业安全策略最激进的方案,但同样受限于纯视觉硬件边界。
3.2 行业共性技术短板:纯视觉DMS的物理边界
纵观三家主流车企,无论软件策略优劣,所有纯视觉红外DMS均存在无法规避的物理短板:当驾驶员头部完全低垂、人脸脱离摄像头视场后,都会丢失人脸跟踪,无法判定驾驶员失能。
想要彻底解决该场景漏洞,必须脱离纯视觉方案,依托座舱毫米波生命体征监测技术,通过雷达探测胸腔呼吸、身体微动信号,无需识别人脸、不受头部姿态影响,可全天候判定驾驶员是否失去意识。但该硬件成本更高,目前主流量产车型均未全面搭载。
四、系统设计深度复盘:安全与体验的工程矛盾
结合本次失效案例,笔者从预期功能安全(SOTIF)、国标规范、工程落地三个维度,深度复盘行业普遍存在的设计疑问:既然纯视觉DMS存在明确的识别盲区,为何车企不设置“DMS识别失效即禁止L2激活、强制降级”的硬性安全规则?
4.1 现行国标规范的边界约束
依据国标GB/T 40429《汽车驾驶自动化分级》及新版L2辅助驾驶安全征求意见稿:
1. 合规L2车型必须搭载驾驶员监测系统,对脱手、视线脱离、疲劳行为进行告警;
2. 国标仅要求“系统具备提醒能力”,未强制要求DMS识别失效后锁死、降级L2功能;
3. 法规底层核心逻辑:L2属于人机共驾系统,动态驾驶责任归属驾驶员,系统不得主动剥夺驾驶权限,避免算法误判引发高速行车次生风险。
即便2027年即将落地的新版国标,仅收紧了告警频次、违规禁用规则,依旧未强制“人脸丢失即终止辅助驾驶”。
4.2 工程层面的核心取舍:误报风险 VS 漏报风险
用户体验与安全的矛盾:
若设置规则:DMS短暂丢失人脸,立刻强制退出L2、紧急告警减速。日常驾驶中会产生大量无效误报:驾驶员低头取物、操作中控、转头观察侧方路况、隧道明暗交替遮挡人脸等正常场景,都会触发系统降级。
高速行驶中频繁、无规律的L2强制退出,反而会打乱驾驶员操作节奏,引发追尾、偏离车道等更严重的安全风险。因此所有车企都会设置人脸丢失容忍时间窗口,而这一安全冗余窗口,恰好被滥用辅助驾驶的用户利用,形成安全漏洞。
欢迎讨论:
- 你认为 DMS 长时间识别不到人脸,是否应该直接强制退出高速 L2?
- 毫米波生命体征监测,是否会带来隐私方面的新争议?
- 在安全和用户体验之间,车企该如何设置告警时间窗口?
转载自 CSDN-专业IT技术社区
原文链接:https://blog.csdn.net/book_Jocelyn/article/details/167127039

